-
知识分享
-
PLC标准化
-
工业机器人
-
工控软件
《Drive System》:从带宽微积分到三环整定,把伺服调试底层逻辑讲透
加加速度为什么受限于电流环、DSC凭什么提升带宽、惯量匹配与共振点怎么决定增益上限
一份西门子内训胶片,把驱动器调试的底层逻辑讲清了
很多工程师调伺服靠经验:增益往上加,不振就继续加,振了就往回退一点。能干活,但心里始终缺一张"全景图"——电流环、速度环、位置环各自管什么,为什么受限于带宽,为什么要做惯量匹配,DSC 到底在干什么。
最近看到一份西门子 2026 年的内训胶片,标题叫《Drive System And How It Works》,授权级别是 Unrestricted。它的讲法很对工程师的胃口:不堆参数表,而是从两个最基础的概念——带宽和微积分——出发,一步步推到转矩、加加速度、三相电流解耦、三环结构、DSC、惯量共振,最后落到电流环和速度环的增益该怎么算。
这篇文章把胶片的内容重新梳理成一条完整的逻辑线。读完不一定能立刻变成整定高手,但再面对驱动器参数时,你会知道每一个旋钮背后是哪条物理定律在起作用。
两个先备直觉:带宽与微积分
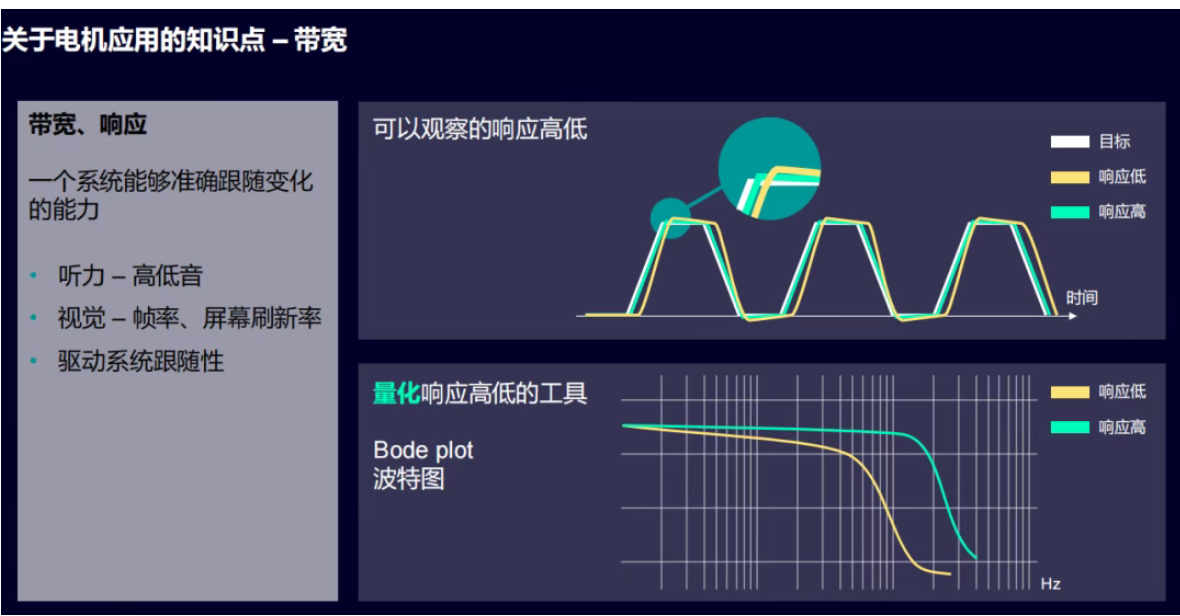
第一个直觉是带宽。所谓带宽,就是一个系统准确跟随变化的能力。响应高的系统,指令变它立刻跟上;响应低的系统,指令已经到头了它还在半路。生活里到处是例子:耳朵分辨高低音靠的是听觉系统的带宽,眼睛看屏幕不觉得卡顿靠的是刷新率,驱动系统能不能跟上快速变化的指令,靠的就是驱动系统的带宽。
量化响应高低的工具是波特图(Bode plot),横轴是频率(Hz),图上能直接读出一个系统在多高的频率范围内还跟得住。后面讲到电流环带宽、速度环带宽、位置环带宽,用的都是这同一把尺子。
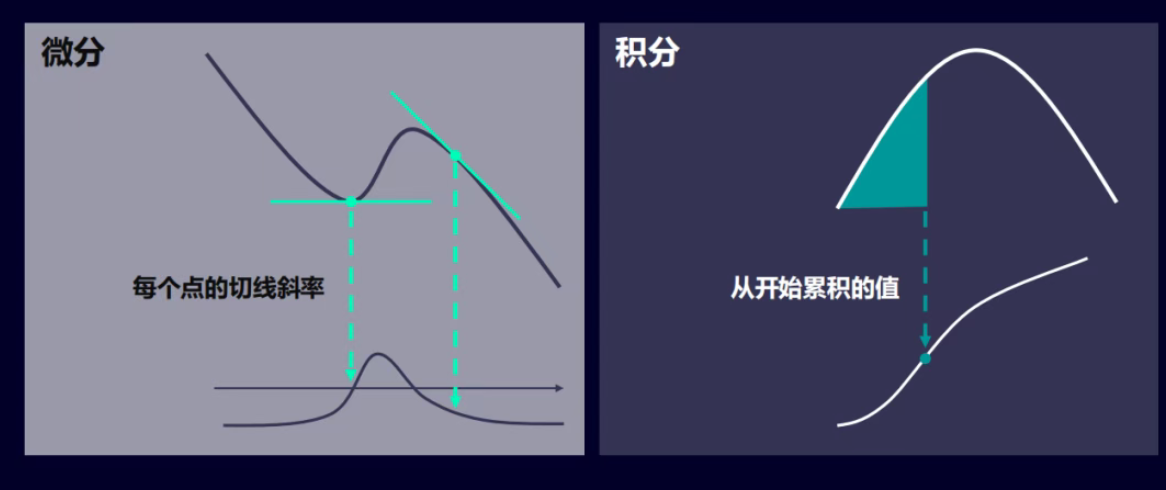
第二个直觉是一点点微积分,只需要记住"微分看变化快慢,积分看累积多少":
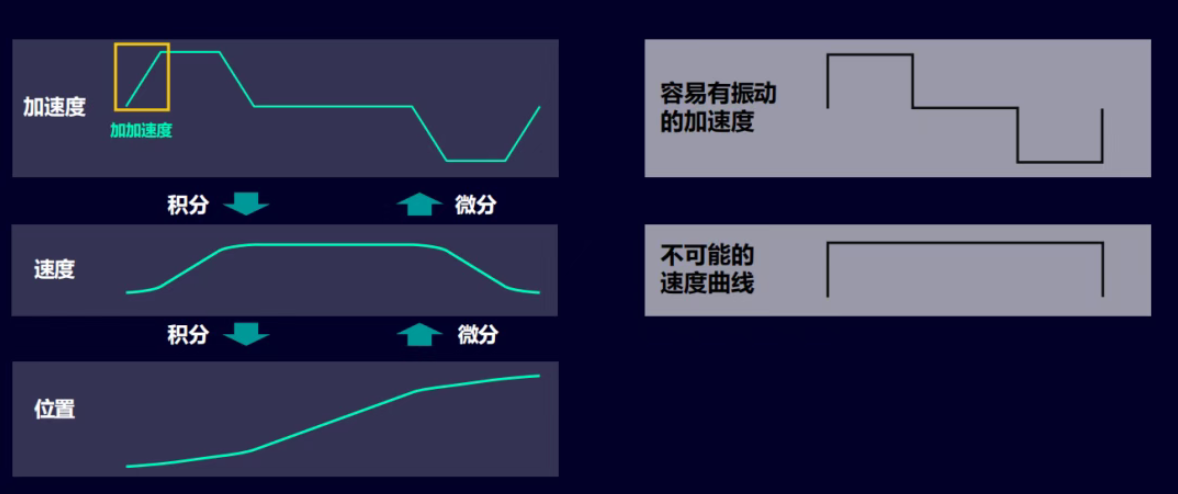
• 位置对时间微分是速度,速度对时间微分是加速度,加速度再微分是加加速度(jerk)
• 反过来,加速度积分是速度,速度积分是位置
为什么要专门提加加速度?因为加速度曲线如果突变(加加速度无穷大),机械上就表现为冲击和振动。所以真实的运动曲线都要限制加加速度,让加速度平滑过渡。而加加速度这个量,恰恰和驱动器的电流环带宽直接挂钩——这是后面所有推导的伏笔。
电机应用里的单位:rpm、度、弧度怎么换算
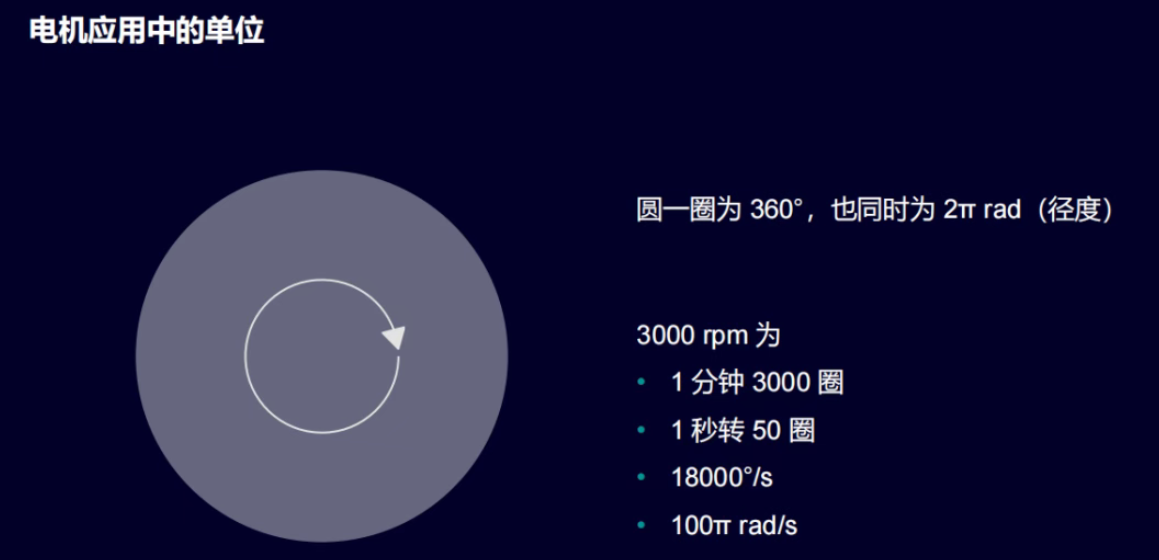
讲控制之前先统一单位。旋转运动一圈是 360°,同时也是 2π rad(弧度)。
以一台额定 3000 rpm 的电机为例,同一个转速可以有四种等价说法:
调试时驱动器里可能出现 rpm、Hz、rad/s 各种单位,先在脑子里把换算关系固定下来,后面看波形、算增益才不会错量级。
转矩:旋转系统的牛顿第二定律
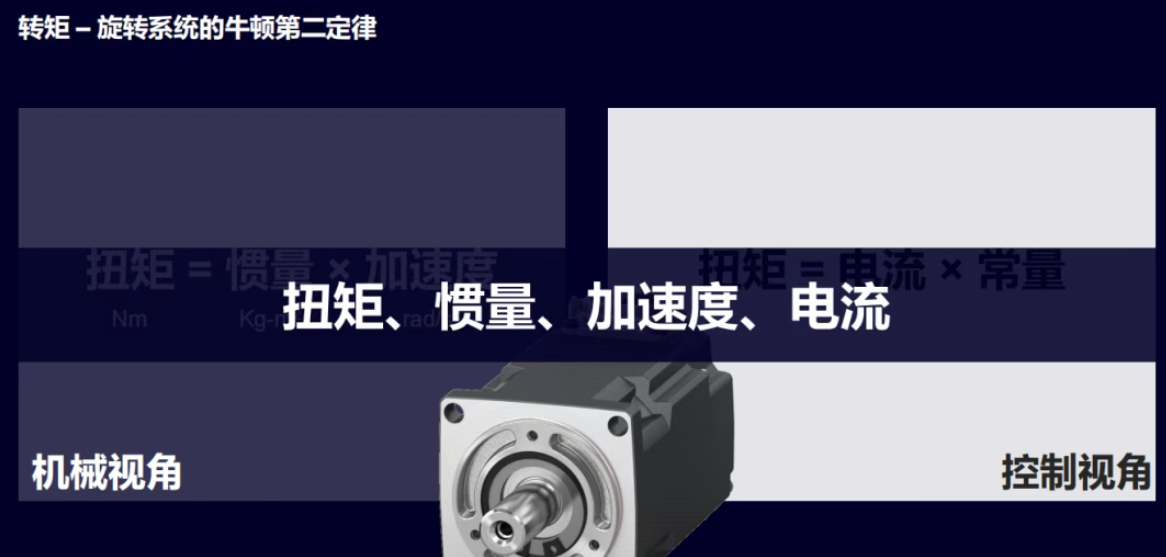
直线运动里,力等于质量乘以加速度;换成旋转系统,就是转矩等于惯量乘以加速度:
扭矩 = 惯量 × 加速度
单位分别是 Nm、kg-m²、rad/s²。这是机械视角:要让转得动的东西更快地转起来,就得给转矩;惯量越大、想要的加速度越大,需要的转矩就越大。
同一件事还有一个控制视角:
扭矩 = 电流 × 常量
电机输出的转矩和电枢电流成正比,比例系数是电机的转矩常数。把两个视角并在一起看,结论非常关键:工程师在程序里要求的加速度,最终都要翻译成电机要输出的电流。
所以后面你会看到,机械侧的所有动态要求,瓶颈最终都会落到"电流能不能足够快地跟上"。
加加速度:为什么它被电流环带宽卡死
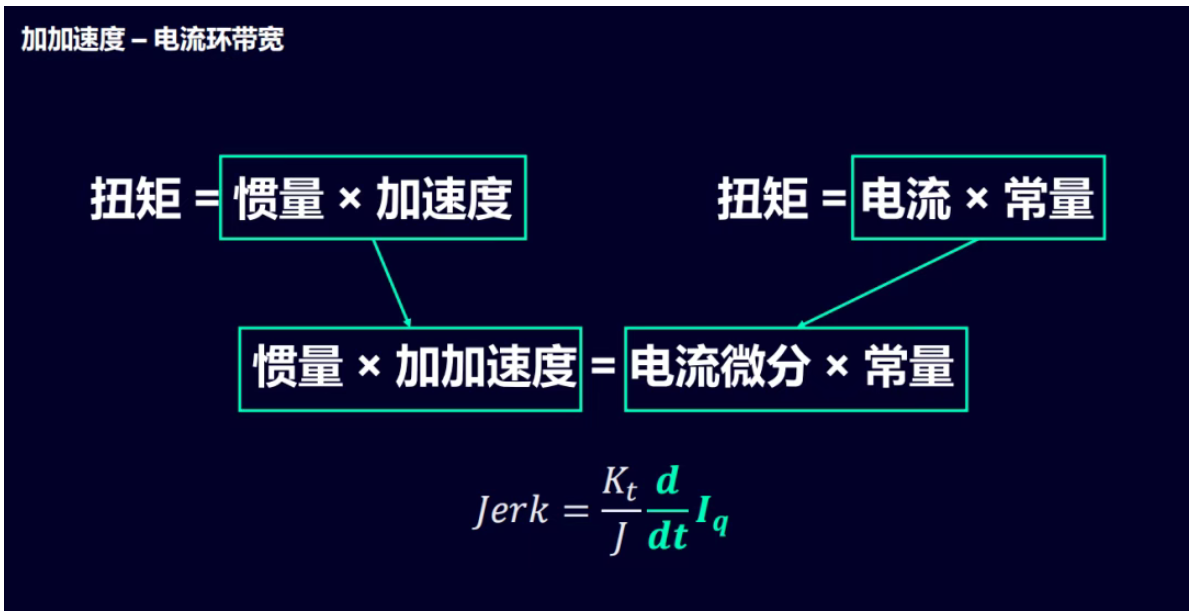
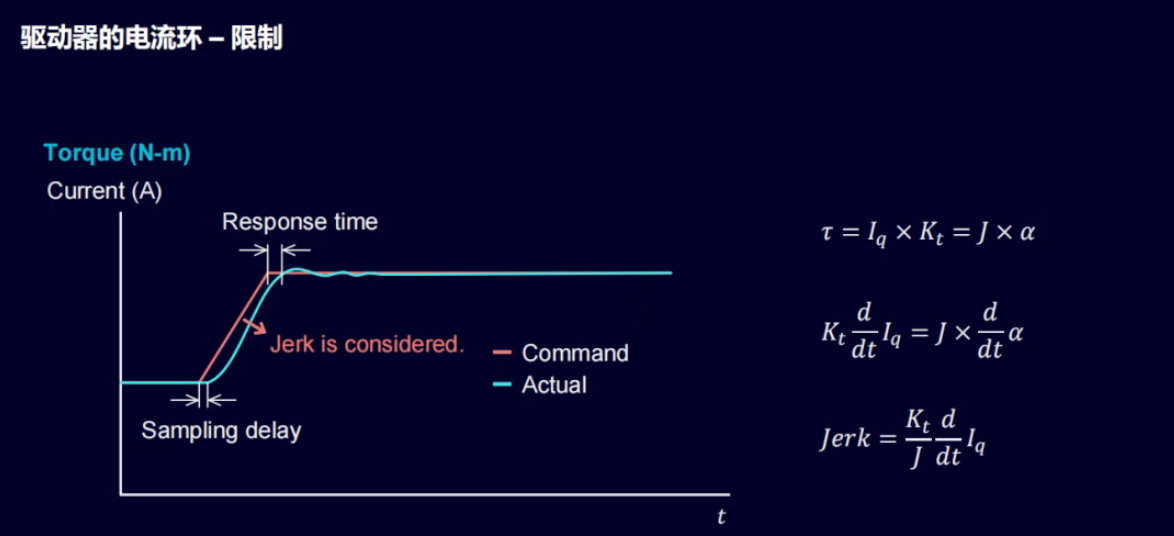
把上一节的两个公式再往下微分一次。对"扭矩 = 电流 × 常量"两边求时间微分,再结合"扭矩 = 惯量 × 加速度",可以得到:
惯量 × 加加速度 = 电流微分 × 常量,即 J × Jerk = Kt × dIq/dt
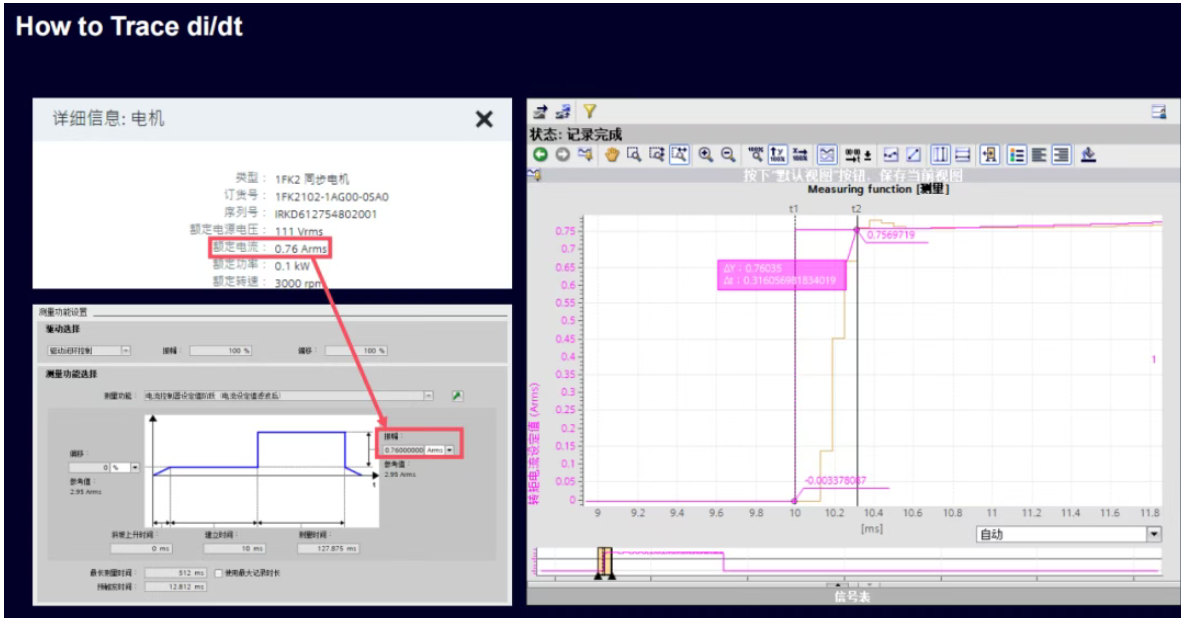
这条式子的含义是:你想要的加加速度越大,电流的变化率 dIq/dt 就得越大。但电流不可能无限快地变化——电流环是有带宽的,电流从一个值爬到另一个值需要时间(响应时间),还存在采样延迟。
这就是"加加速度受限于电流环带宽"的完整逻辑链:机械想要平滑又迅猛的动作 → 需要大的加加速度 → 需要电流快速变化 → 电流环带宽决定电流变化能有多快。指令如果超出这个能力,实际电流就会明显滞后于指令,动态无从谈起。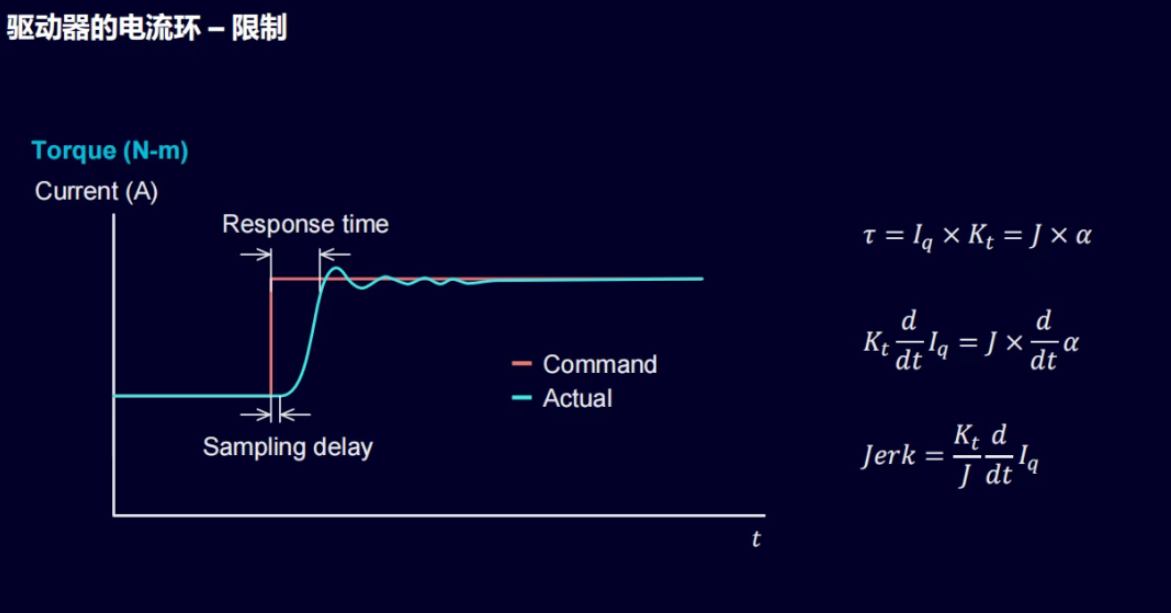
算一遍:2.1kW 伺服的加加速度上限
胶片给了一个完整的算例,照着走一遍,数字感就建立起来了。
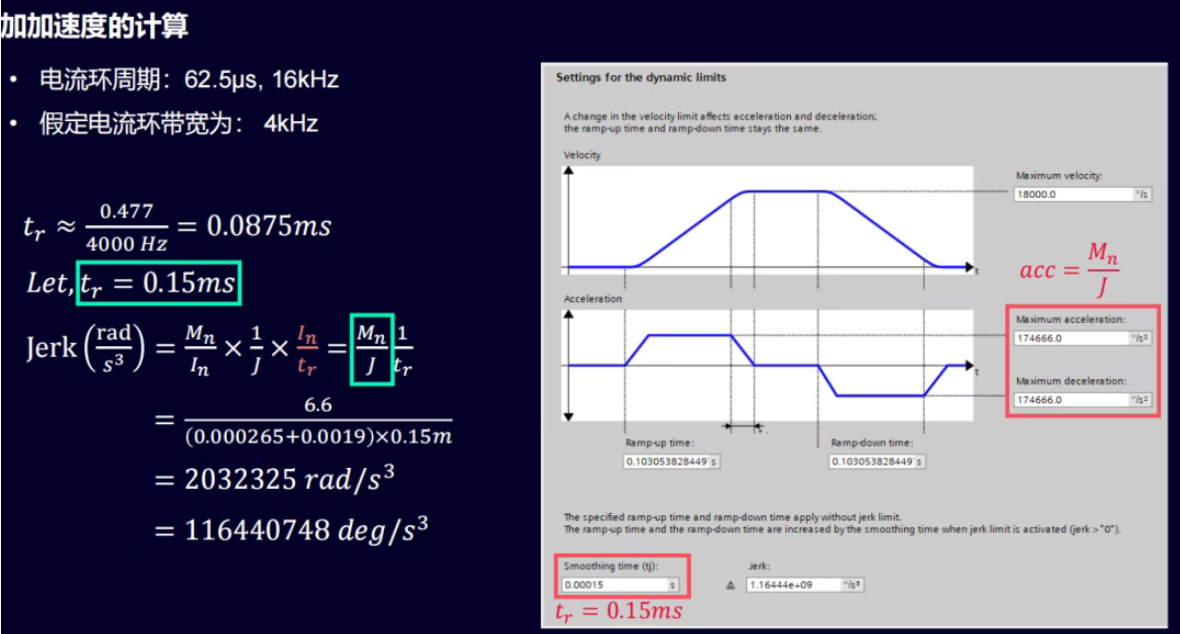
前提条件:电流环周期 62.5μs(对应 16kHz 采样),电流环带宽按 4kHz 估算。电流的理论上升时间约 0.477 ÷ 4000 ≈ 0.0875ms,考虑实际因素后取有效上升时间 tr = 0.15ms。
电机选 1FL2105-4AF,带一个 19 kgcm² 的负载,铭牌数据如下:
按额定扭矩计算可用的加加速度:
加加速度 = 额定扭矩 ÷(电机惯量 + 负载惯量)÷ 上升时间
代入数值:6.6 ÷(0.000265 + 0.0019)÷ 0.00015 ≈ 203 万 rad/s³,换算成度约 1.16 亿 deg/s³。
这个数本身记不住没关系,重要的是三点:一是加加速度是可以从铭牌数据和电流环带宽估算出来的,不是拍脑袋;二是负载惯量在分母里,惯量越大,系统能实现的加加速度越低;三是这里按额定扭矩算,只用到 6.6Nm,短时需要更大动态时可以动用最大扭矩 25.3Nm,但那是过载能力,不能持续。
三相电流为什么只盯一个:从 Clarke 到 Park
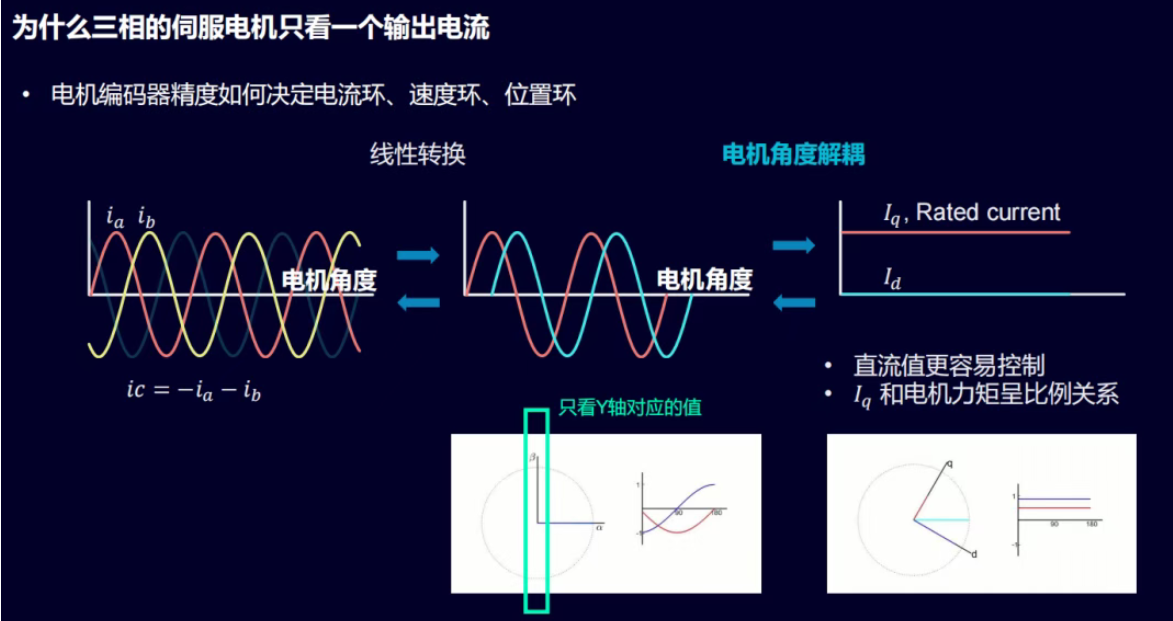
伺服电机明明是三相的,为什么调试时大家只关心一个输出电流(Iq)?胶片给了直观的推导。
三相电流 ia、ib、ic 不是三个独立量,满足 ic = -ia - ib,所以知道两个就够了。第一步做线性转换(Clarke 变换),把三相电流投影成平面上互相垂直的两个分量,只看对应轴上的值。第二步结合电机编码器给出的电机角度做解耦(Park 变换),把交流量变成直流量,最终得到 Id 和 Iq。
这么折腾的好处有两个:
• 直流量比交流量容易控制,控制器面对的是两个稳态直流值,而不是不停变化的正弦波
• Iq 和电机力矩呈比例关系,Id 负责励磁方向;控制住 Iq,就等于直接控制了扭矩
这也解释了电机编码器精度为什么如此重要——Park 变换需要精确的电机角度,编码器不准,解耦出来的 Iq、Id 就是错的,电流环、速度环、位置环会一层层受影响。
三环结构:驱动器调试到底在调什么
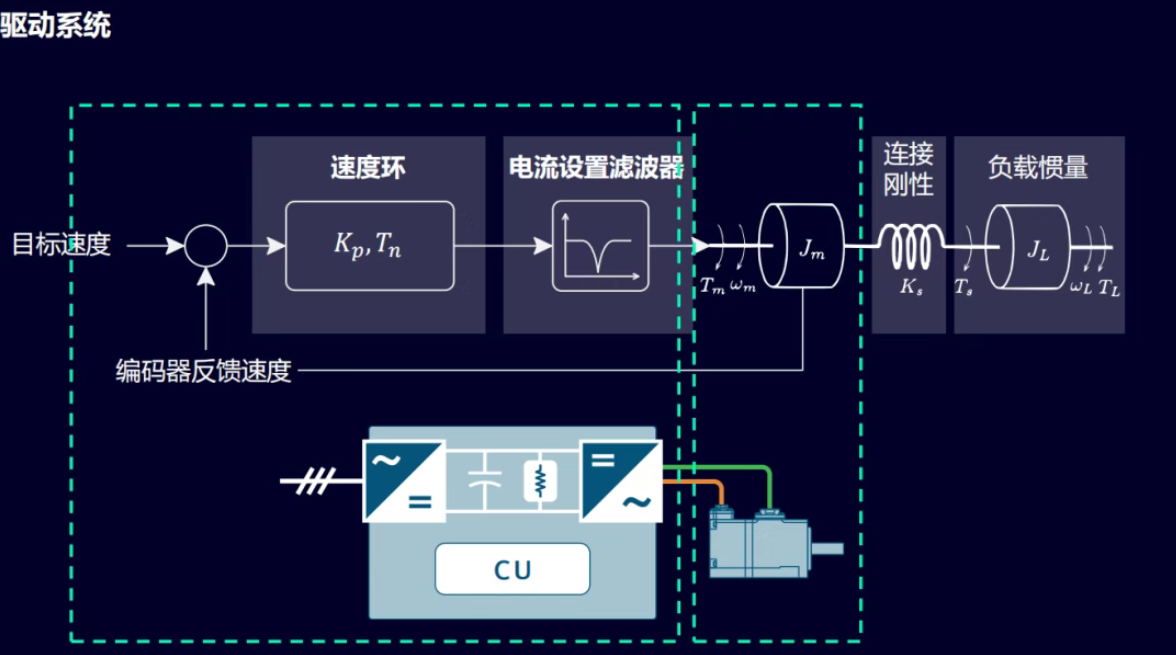
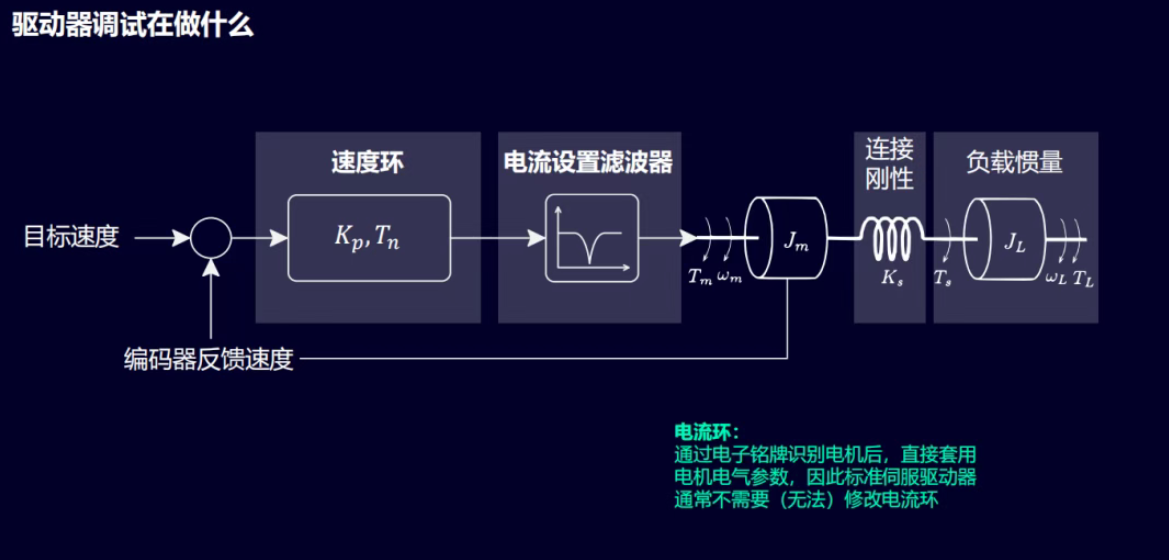
铺垫完成,看驱动系统的完整结构。从外到内是位置环、速度环、电流环:指令速度与编码器反馈的速度比较后进入速度环控制器(参数是比例增益 Kp 和积分时间 Tn),速度环输出转矩指令,经过电流设定滤波器进入电流环,再驱动电机;机械侧则有电机惯量、负载惯量和连接刚性。
那么"驱动器调试"到底在干什么?分层来看:
• 电流环:标准伺服驱动器通过电子铭牌识别电机后,直接套用电机的电气参数(电感、电阻等),所以电流环通常不需要、也无法由用户修改
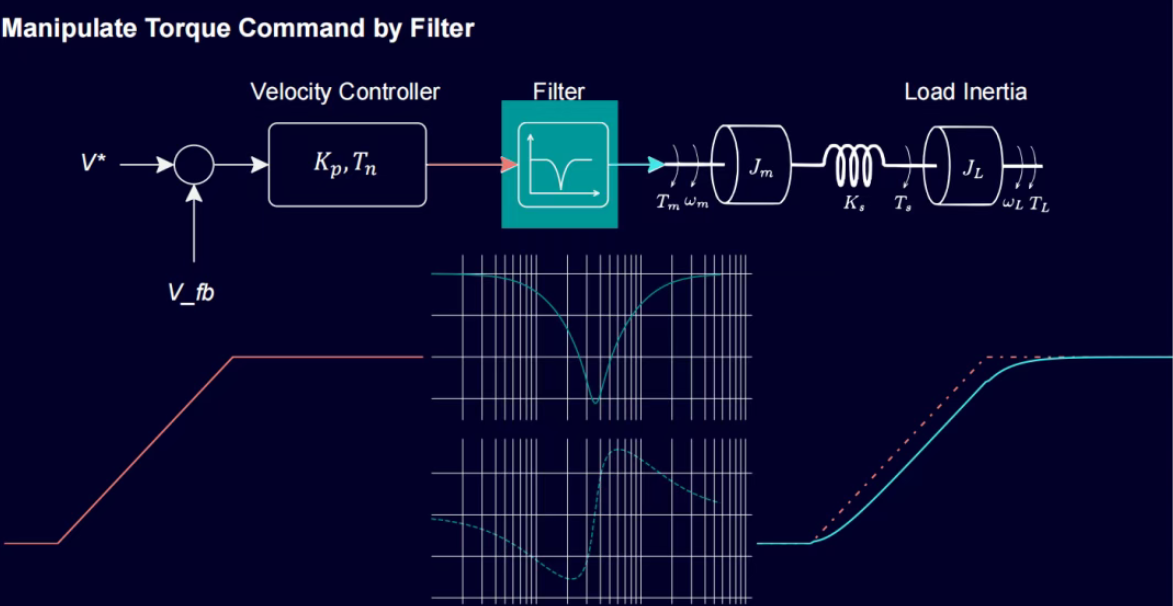
• 速度环:整定 Kp、Tn,并配合电流设定滤波器处理谐振、抑制噪声
• 机械与连接:电机和负载之间的连接刚性、负载惯量与电机惯量的比例,决定了系统可控的上限
换句话说,工程师能动的旋钮集中在速度环和滤波器上,而这些旋钮能不能往高了调,天花板是机械惯量和连接刚性决定的。理解了这一点,就不会再陷入"增益加不上去肯定是参数没找对"的误区——很多时候天花板在机械侧,不在驱动器。
DSC:毫秒级控制器,跑出微秒级的位置环
用过 SINAMICS 的工程师常觉得它"难调",一个绕不开的词是 DSC。
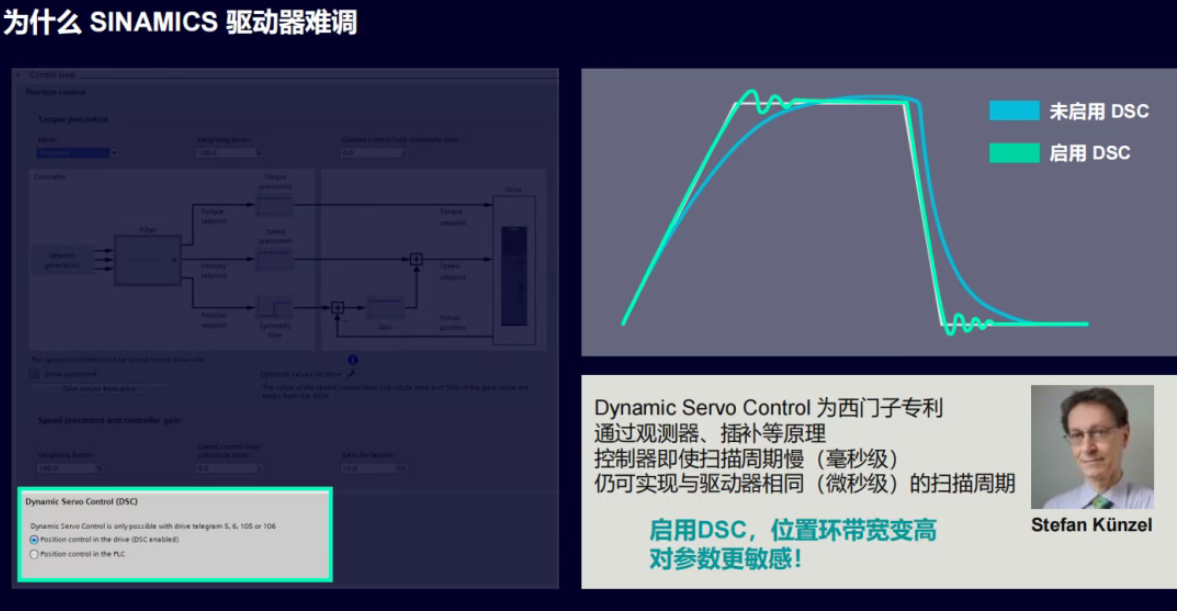
DSC(Dynamic Servo Control,动态伺服控制)是西门子的专利技术。正常情况下位置环在 PLC 控制器里闭环,控制器的扫描周期是毫秒级;而驱动器自己的电流环扫描是微秒级,两者差着上千倍。DSC 通过观测器、插补等原理,把位置环闭环移到驱动器内部,让控制器即使扫描周期慢(毫秒级),位置环仍然可以按驱动器的微秒级周期运算。
实际效果是一组对比曲线:未启用 DSC 时位置环带宽受 PLC 周期限制,启用 DSC 后位置环带宽明显提高。
但代价要清楚:启用 DSC 后位置环带宽变高,系统对参数也更敏感——惯量比、刚性、滤波稍有变化,响应就会变,整定难度相应上升。所以 DSC 不是"开了就好"的开关,它给的是更高的上限,同时要求更扎实的机械和参数基础。
惯量匹配:共振点、反共振点与电机惯量比
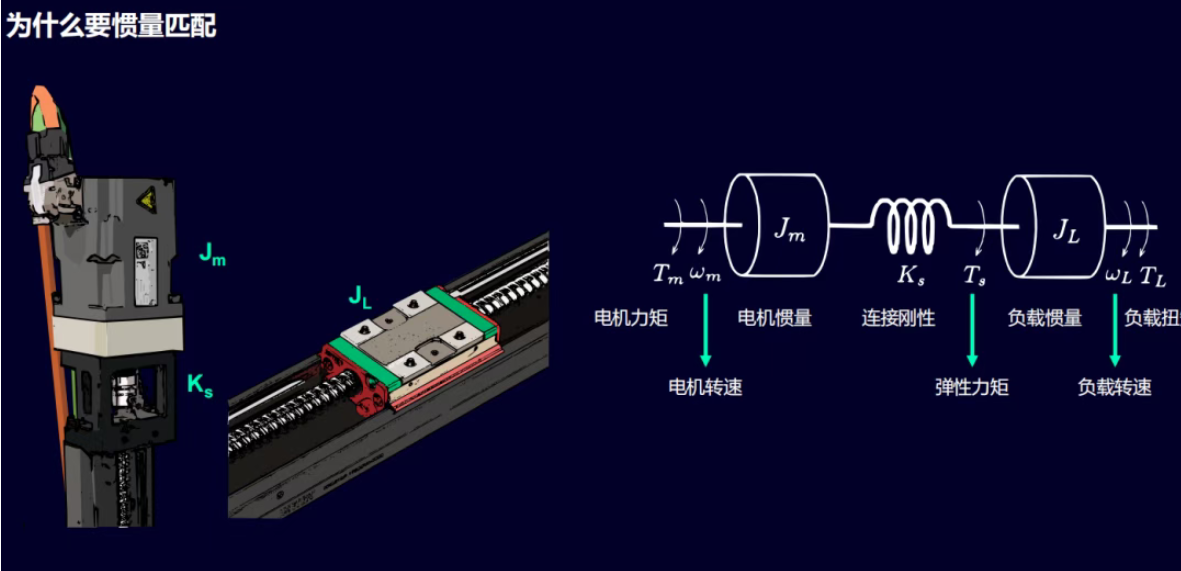
电机和负载不是刚性一体的,中间通过联轴器、丝杠、皮带连接,可以简化成"电机惯量 Jm — 连接刚性 Ks — 负载惯量 JL"的双质量系统。这个结构会产生两个特殊频率:
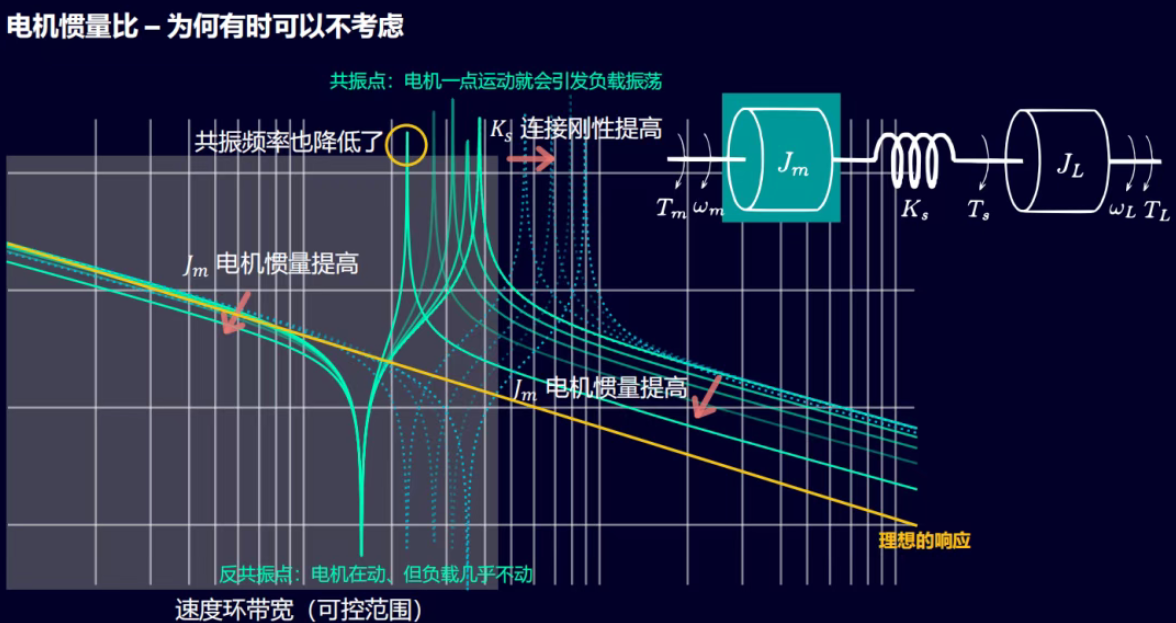
• 共振点:电机只动一点点,就会引发负载大幅振荡。表现为速度环增益加到某个值后,负载开始嗡嗡振
• 反共振点:电机在动,但负载几乎不动
调节速度环带宽时,可控范围必须放在这些频率点之下,否则就会激发机械谐振。那么惯量和刚性怎么影响这两个点?
• 连接刚性 Ks 提高,共振频率随之提高,等于把天花板往上抬——这就是为什么联轴器、皮带张紧、丝杠背隙这些机械做工如此重要
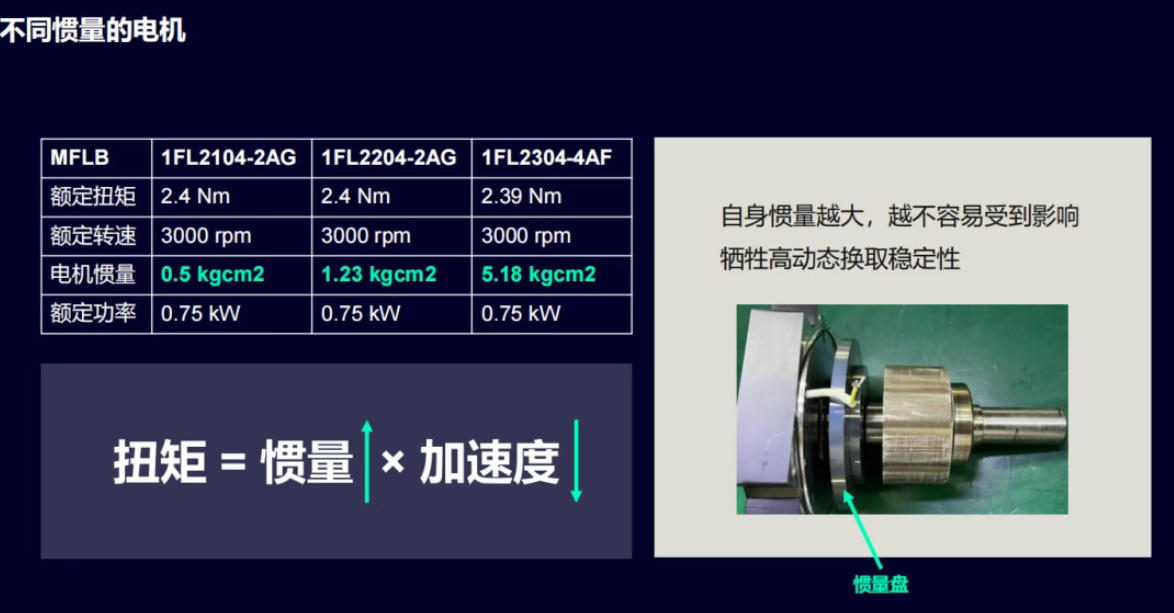
• 电机惯量 Jm 提高,系统越不容易受负载侧影响,但等于用高动态换稳定性
胶片对比了三款同为 0.75kW、额定扭矩约 2.4Nm、额定转速 3000rpm 的电机:
这也回答了"电机惯量比什么时候可以不严格考虑":当机械连接刚性足够高、速度环带宽要求远低于共振频率时,惯量比宽松一些系统照样可控;反之如果连接软、带宽要求又高,就必须认真做惯量匹配,甚至选惯量更大的电机或加惯量盘。
控制器怎么设计:电流环一阶、速度环二阶
最后胶片从控制理论角度给出了增益的计算方法,让整定从"试"变成"算"。
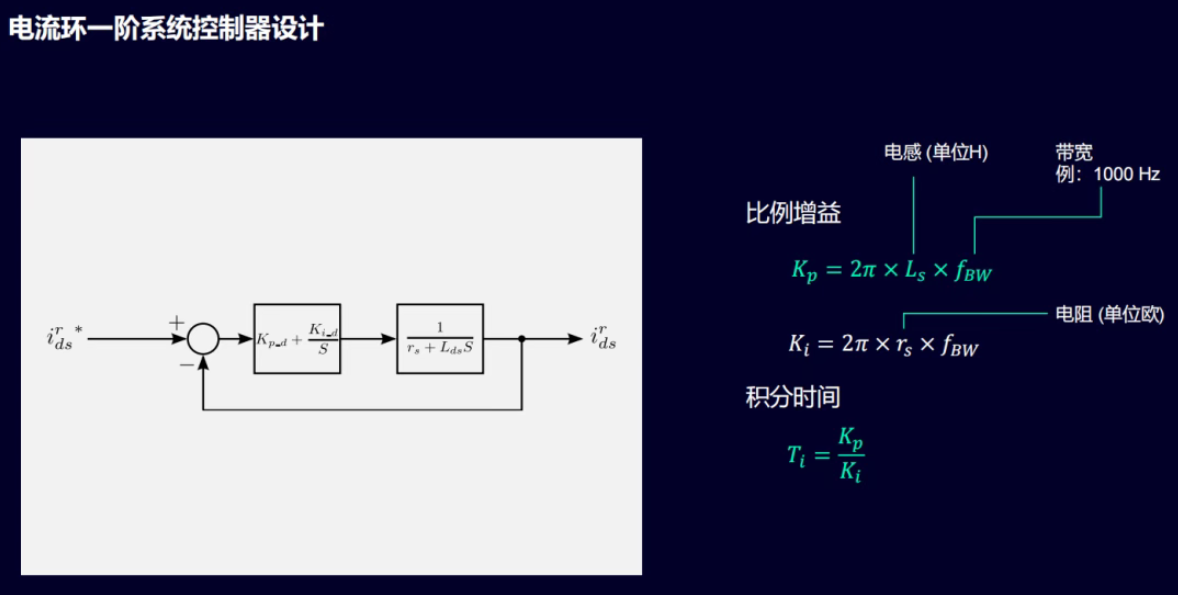
电流环按一阶系统设计,被控对象的电气参数是电感 Ls(单位 H)和电阻 rs(单位 Ω),选定期望带宽 fBW(例如 1000Hz)后:
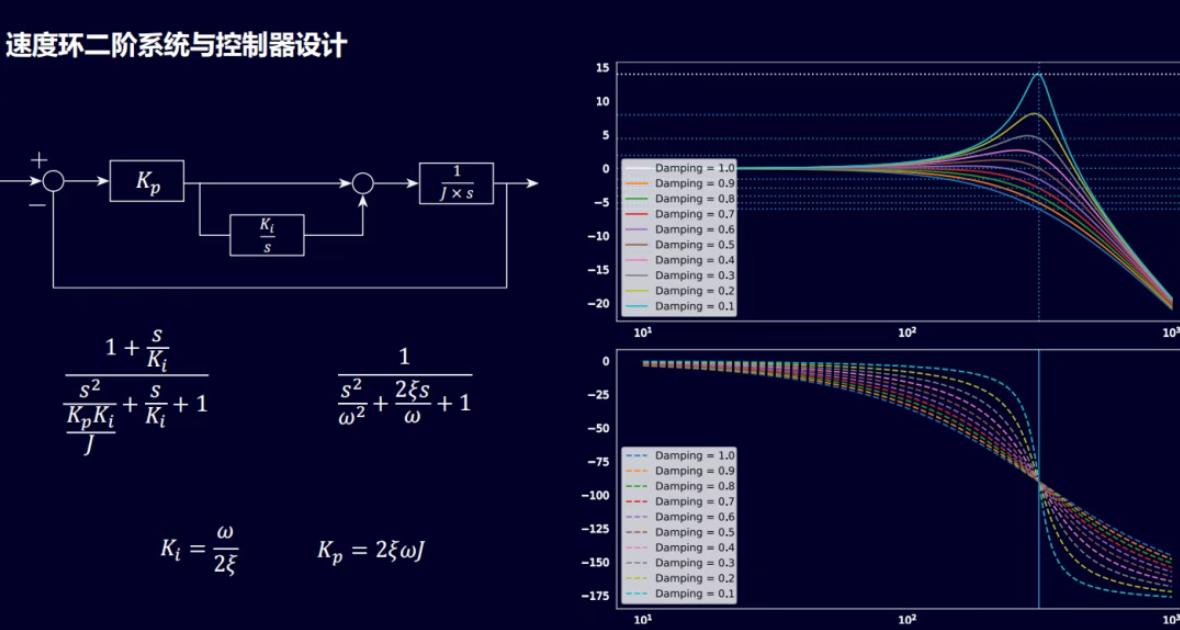
速度环按二阶系统设计,典型形式是标准二阶环节,特征参数是固有频率 ω 和阻尼比 ξ,结合总惯量 J:
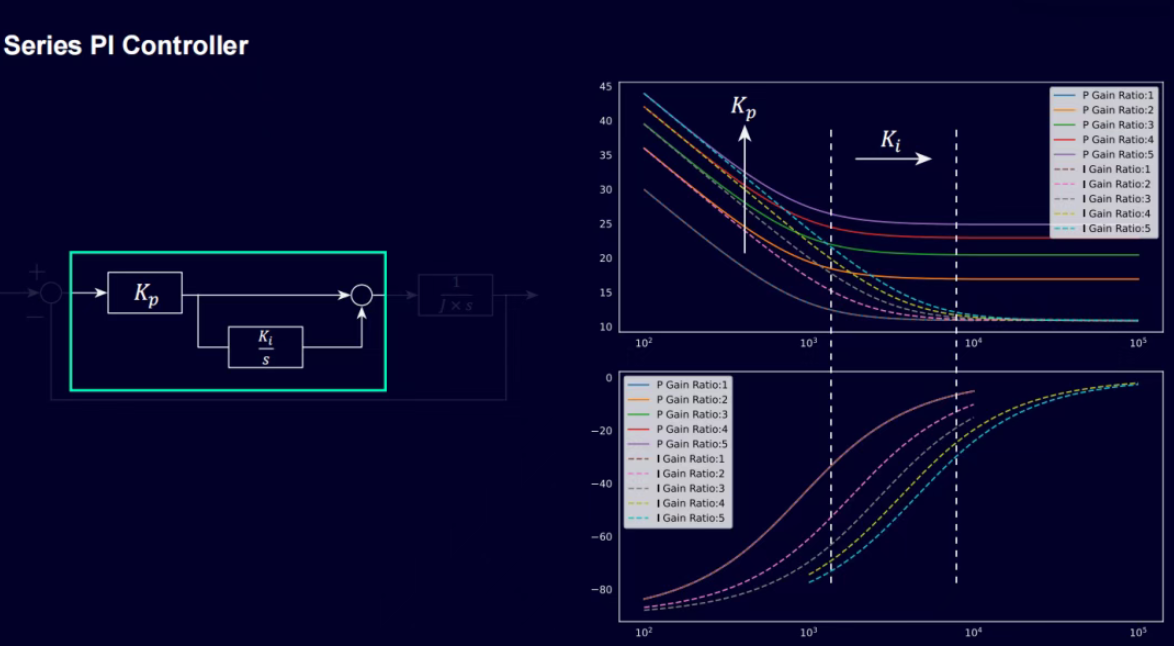
实际驱动器里多使用串联 PI 控制器,结构略有差异,但设计思路一致:先根据机械和任务确定想要的 ω 和 ξ,再反算 Kp 和 Ki。这样得到的是一个有物理依据的初始值,再在现场微调,比从出厂值开始盲调效率高得多。
整定的两个目标:无超调与低跟随误差
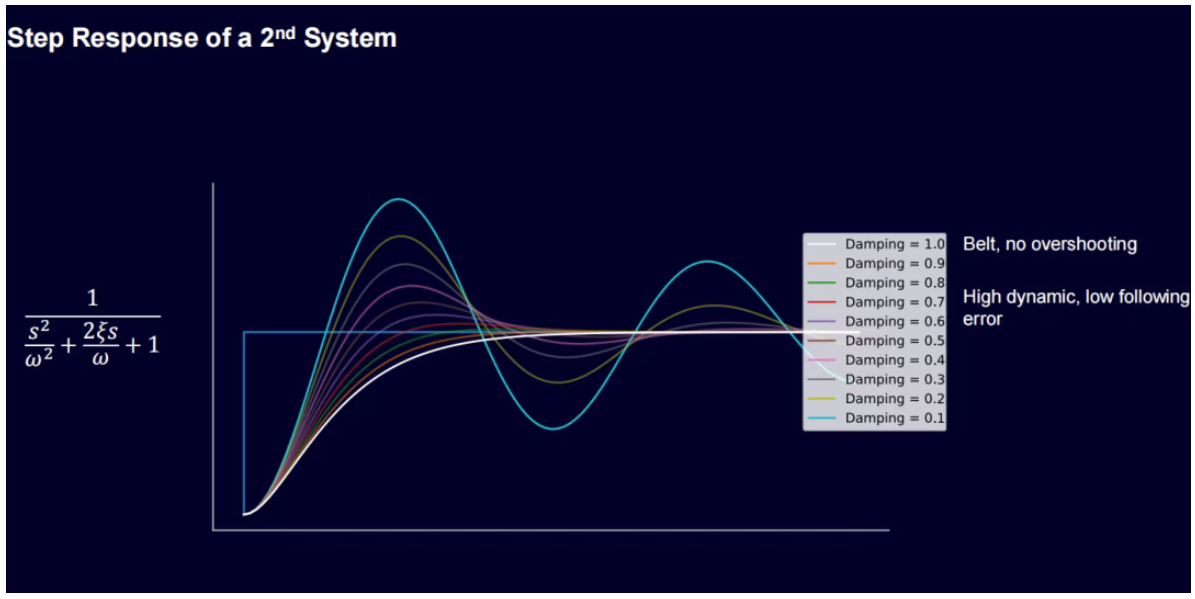
二阶系统的阶跃响应长什么样,取决于阻尼比 ξ 的选择,而 ξ 该选多少由工艺决定。胶片给了两类典型目标:
• 皮带类负载:要求无超调(no overshooting)。皮带输送一旦位置过冲,物料错位、堆料都可能发生,这时宁可牺牲一点响应速度,也要把阻尼调足
• 高动态应用:要求低跟随误差(low following error),比如飞剪、同步、贴标,响应慢一点误差就直接反映在产品上,这时要把带宽和 ξ 往动态方向调,但要盯住共振点
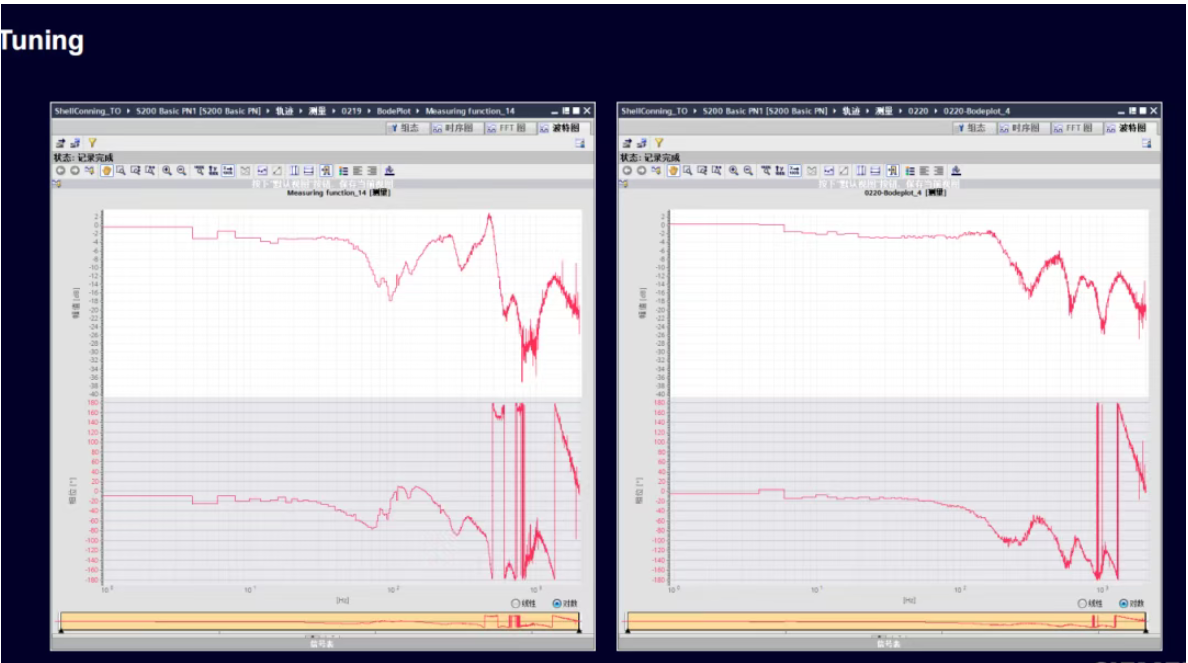
所以"整定得好不好"没有统一答案,先问工艺要什么——是不允许一点点过冲,还是不允许一点点滞后——再决定阻尼和带宽的取舍。这也是这份胶片最后落在"Tuning"一页的原因:理论给的是初始值和边界,最终整定永远是机械、负载、工艺三者一起看。
写在最后
把整条逻辑链收一下:带宽决定系统能跟多快 → 微积分把位置、速度、加速度、加加速度串成一条链 → 转矩等于惯量乘加速度、又等于电流乘常量 → 加加速度最终受限于电流环带宽 → Clarke/Park 变换把三相电流解耦成好控制的 Iq 和 Id → 三环里用户真正能调的是速度环和滤波器,天花板由惯量和连接刚性决定 → DSC 把位置环搬进驱动器换取高带宽 → 双质量系统的共振点划定了速度环带宽的上限 → 控制器增益可以按一阶、二阶模型从物理参数算出来 → 最终按工艺在无超调和低跟随误差之间取舍。
对现场工程师来说,这套框架最实用的地方是改变排查顺序:增益上不去,先算惯量比、查连接刚性、看共振频率,而不是反复在驱动器里换参数;换了负载、加了惯量盘之后,也知道该重新核算哪些量。
调试表面是在调参数,本质是在和物理定律打交道。心里有了这张图,手里的参数才调得有底气。
交流
本文整理自西门子 2026 年胶片:
• 资料名称:Drive System And How It Works
• 内容:带宽与微积分、转矩与加加速度、三相电流解耦、三环结构、DSC、惯量匹配与共振、电流环/速度环控制器设计、整定目标
• 涉及硬件:SIMOTICS 1FL2 系列伺服(1FL2105-4AF、1FL2104/2204/2304 等)、SINAMICS 伺服驱动
屯蒙科技课程推荐
屯蒙科技专属工控/西门子技术课程上线啦!专业讲师授课,覆盖PLC、WinCC、运动控制等核心内容,助力提升技术能力,详情可咨询社群管理员或关注公众号后续推送。
PackML框架,起源于西门子官方框架案例,现在已经横推到汇川iFA,Inproshop,Codesys。
PLC标准化的高阶课程,实现PLC代码自动生成,组态自动生成
聚焦西门子1500T,同步,凸轮,追剪,收放卷
西门子最新HMI系列