EN

工业机器人

  • 西门子11轴同步的全流程包装方案——预制袋包装机应用示例 【附文件下载】
    2026-06-09 14:40:08
    西门子11轴同步的全流程包装方案——预制袋包装机应用示例 【附文件下载】

    在包装行业,工程师们常常面临这样的挑战:如何实现多轴同步控制?

    如何确保取袋、开袋、填充、封口等工艺流程精准配合?传统方案往往依赖复杂的机械联动和调试,周期长、难度大。


    西门子推出的预制袋包装机(Pre-Made Pouch Packaging Machine)应用示例,提供了完整的解决方案。该方案基于TIA Portal V21开发,集成11个同步轴的全并行操作,让复杂的包装流程变得简单可控。


    什么是预制袋包装机

    预制袋包装机是一种使用预制包装袋进行开袋、填充和封口操作的自动化包装设备。相比传统包装方式,它具有更高的灵活性和适用范围。

    核心能力:
    • 取袋、开袋、填充、封口、成品排出的完整流程自动化
    • 兼容不同类型的预制袋子
    • 覆盖食品、制药、化工、农业材料等多个行业


    方案核心亮点

    11轴同步并行操作

    方案采用11个伺服轴的全并行运动控制,各轴协同工作,显著提升包装速度和运行效率。西门子的同步控制技术确保各工艺段精准配合,避免机械干涉。

    四大独立工艺流程

    该方案将包装流程拆分为四个独立工艺模块,便于独立调试和优化:

    • 取袋工位
      :从初始位置抓取预制袋子
    • 开袋工位
      :机械叉+真空吸杯组合方式实现稳定开袋
    • 填充工位
      :精确定量喂料,确保填充精度
    • 封口排出工位
      :热封与成品输出,完成包装

    广泛行业适用

    凭借灵活的袋型兼容性和精准的控制系统,该方案可应用于食品包装、制药行业、化工原料包装以及农业材料等领域。


    技术架构

    该方案基于西门子数字化平台开发,采用先进的产品组合实现高性能包装控制。

    组件
    型号/版本
    说明
    开发平台
    TIA Portal V21
    统一工程框架
    HMI
    WinCC Unified V21
    可视化操作界面
    PLC控制器
    SIMATIC S7-1500T
    运动控制核心
    驱动系统
    SINAMICS S120
    伺服驱动

    该应用示例属于西门子Machine Application集合的一部分,这是西门子为设备制造商提供的可复用应用软件库。


    四大工艺流程详解

    1. 取袋工位

    从设备初始位置抓取预制包装袋。该工位采用专用取袋机构,配合真空吸盘实现稳定抓取,为后续工艺提供可靠的上料保障。

    2. 开袋工位

    采用机械叉+真空吸杯组合的开袋方式。机械叉负责撑开袋底,真空吸杯辅助固定袋口,确保袋子完全打开以便填充。组合方式兼顾了开袋速度和稳定性。

    3. 填充工位

    精确定量喂料系统,根据预设参数控制物料填充量。该工位支持多种物料类型的填充配置,可满足不同产品的包装需求。

    4. 封口排出工位

    完成热封操作后,成品袋被推出工位,进入下一工序。该工位采用可控温度的热封技术,确保封口质量稳定可靠。


    作者:公众号:屯蒙科技
  • 西门子LAxesGrpCtrl抓放库上手
    2026-09-15 23:52:19
    西门子LAxesGrpCtrl抓放库上手

    sPTP同步点对点+平滑半径,PTO脉冲接V90/S200的直角坐标抓放方案
    先说重点:这个库在 S7-1200 G2 上是个"补位"方案


    这个库干的事一句话能说清:让直角坐标(笛卡尔)机械手的多个伺服轴,按预先定义的空间路径做同步点对点运动(synchronous Point-To-Point,sPTP),典型用途就是 Pick & Place 抓放。


    但要特别注意 V2.0 相对老 S7-1200 时代的定位变化:


    • S7-1200 G2 已经原生支持运动学,通过工艺对象 TO_Kinematics(底层用 TO_PositioningAxis / TO_SynchronousAxis)就能协调多轴。走 PROFINET 或模拟量接驱动,直接用原生 TO_Kinematics 即可;

    • 唯独一种情况原生方案用不了:通过板载数字量输出做脉冲给定(PTO)接驱动。因为 G2 的 TO_PositioningAxis / TO_SynchronousAxis 不能配合信号板、信号模块的脉冲输出,只有 PTO 专用的 TO_PositioningAxis_PTO 可以;

    • LAxesGrpCtrl V2.0 被移植到 G2,就是为了补上这一个缺口——PTO 脉冲接 V90 PTI / S200 PTI 时,照样能做多轴协调抓放。


    所以选型逻辑很直白:用总线驱动,上原生 TO_Kinematics;用板载 PTO 脉冲,才需要这个库。


    sPTP 到底是怎么"同步"的


    库内部并不做插补器,每个轴底层调用的还是大家熟悉的运动控制指令 MC_MoveAbsolute。协调靠的是动力学再分配:


    1. 先算出路径段里动作最慢的那根轴走完全程需要的时间;

    2. 再把其余轴的速度、加速度等动力学值按比例压低,让所有轴同时启动、尽量同时到位。


    这样 TCP(工具中心点)从空间点 P1 到 P2 的过程,就是多轴"凑齐时间"的协调运动。


    库提供两种同步模式,由 syncDynPhases 参数切换:


    • syncDynPhases = False(默认):各轴的加速、匀速、制动阶段不强制对齐,每轴相位可以不同。协调到位即可,执行速度更快;

    • syncDynPhases = True:各轴加减速、匀速阶段完全同步、耗时相同。两点之间的轨迹更接近一条直线,重复一致性更好,但执行时间略长。


    抓放节拍优先选前者,对轨迹一致性有要求选后者。


    中间点不用停:平滑半径(Blending Radius)


    Pick & Place 的诉求是尽快从取料点 P1 到放料点 P4,中间的 P2、P3 往往只是避让障碍的"过路点",逐个精确停到位既没必要又拖节拍。


    库允许给中间点定义一个平滑半径:TCP 一旦进入该点周围的半径球,就提前向下一个点过渡,不再精确经过该点。半径越大、过渡越圆滑,但实际轨迹也越"不精确"——它取决于当时编程的动力学值,不同速度下轨迹可能有差异。


    两个使用细节:


    • 平滑半径按"该段各轴最短行程的百分比"设定,用户常量里有百分比上限(默认 50%),超了会被自动截断,且没有任何接口反馈,需要自己把半径留够;

    • 协调计算在 OB1 主循环里完成,扫描周期负载会影响进入平滑半径的判定时机,路径速度越快、CPU 负载越高,TCP 切入半径的深度越不一致。半径要留足余量。


    另外必须认清边界:sPTP 不是轨迹精确的路径运动。它追求的是快和流畅,不能用于涂胶、焊接这类要求沿指定曲线精确行走的工序。


    库里有什么:2 个 FB + 3 个 DB


    Master copies 里分三个文件夹:LAxesGrpCtrl_Types(PLC 数据类型)、LAxesGrpCtrl_Tags(用户常量表)、LAxesGrpCtrl_Blocks(程序块)。核心对象如下:


    对象
    名称
    作用
    FB
    LAxesGrpCtrl_Main
    主控块,在 OB1 调用一次即可。execute 上升沿启动后,自动顺序走完 PathDefinition 里的全部插补点;支持 stop、interrupt(暂停后可再触发 execute 恢复)、reset,以及路径间平滑 pathTransition、全局动力学系数 globalDynamicsFactor
    FB
    LAxesGrpCtrl_ExecutePosCmd
    单点定位块。支持绝对/相对定位,可用 usedAxes 只让某一根轴动作——回零前把各轴依次挪到安全位就是靠它。正常跑路径不用直接调它
    DB
    KinematicsAxes
    轴数组。在 OB100 StartUp 里把工艺对象依次填入 kinematicsAxes[0]=X、[1]=Y、[2]=Z
    DB
    PathDefinition
    路径数组。每条路径含路径名 pathName、各轴动力学 axesDynamics、插补点 points(点类型、坐标、该点动力学系数、平滑半径)
    DB
    PointTable
    预置点表。可由 HMI 示教自动写入;路径中点类型填负值(如 -5)即引用点表索引 5,便于多条路径集中共用、统一修改点位


    插补点类型 pointType 有四种取值:0 = 该点无效跳过;1 = 绝对目标位置;2 = 相对当前 TCP 的增量;负值 = 引用点表。


    6 个用户常量:先设对,再编译


    库容量全部由用户常量决定,改完必须完整编译软件才生效。为省 CPU 存储,按需设置、别贪大:


    • LAXESGRPCTRL_LAST_NUMBER_OF_AXES:轴数减 1,三轴系统填 2;

    • LAXESGRPCTRL_LAST_NUMBER_OF_PATH_DEFINITION_POINTS:单条路径插补点的最大索引,5 表示可有 6 个点,至少填 1(起点+终点);

    • LAXESGRPCTRL_LAST_NUMBER_OF_PATH_DEFINITIONS:可存路径条数减 1,2 表示 3 条路径;

    • LAXESGRPCTRL_SIZE_OF_POINT_TABLE:点表点数;

    • LAXESGRPCTRL_MAX_BLENDING_VALUE:平滑半径占段长百分比上限,默认 50;

    • LAXESGRPCTRL_LENGTH_OF_NAME:路径名字符长度,默认 10。


    上手流程(TIA Portal V21)


    1. 下载库 ZIP 解压,在"全局库"中打开;

    2. 依次把 Types、Tags、Blocks 三个文件夹拖入用户项目对应目录;

    3. 在 PLC 变量的"用户常量"页设好上述 6 个常量,完整编译软件,生成对应 DB;

    4. 在 Motion Control → PTO 下为每根轴新建工艺对象 TO_PositioningAxis_PTO:配脉冲发生器与脉冲形式(V90 支持 A/B 相脉冲、脉冲+方向;S200 还支持正转脉冲+反转脉冲)、机械参数(丝杠导程)、软硬限位、最大动力学、急停减速度、主动回零;

    5. 在 OB100 里把轴对象写入 KinematicsAxes 数组;

    6. 在 OB1 调用 LAxesGrpCtrl_Main 并关联各 DB;

    7. 在 PathDefinition 里填路径:路径名、各轴速度/加减速度、各插补点坐标与平滑半径;

    8. 投运顺序:MC_POWER 使能 → MC_RESET 确认故障 → MC_HOME 回零(建议逐轴依次回零防碰撞;用绝对值编码器只需标定一次)→ execute 上升沿启动路径。


    启动前提醒一句:触发后 TCP 会先直接走向路径第一个有效点,务必先确认起点附近无碰撞,必要时先用单动方式把 TCP 放到安全位。


    动力学设置的三个坑


    • Jerk(加加速度)不参与库内部路径计算。工艺对象里的 jerk 限制应禁用、设为不限或给一个很大的值,否则结果不可预期;

    • 路径里动力学值填负数,表示沿用工艺对象里设定的最大值;填得超过 TO 上限会被自动限制;

    • PTO 有频率下限:给定速度对应的脉冲频率若低于 TO 里设的启动/停止频率,轴根本不动,协调路径就会被带偏。G2 板载输出最高 100 kHz(Aa.0~Aa.3,其余点 20 kHz),信号板 100 kHz,5V 信号板可达 200 kHz。


    另外,库里部分内部 FC 要求非优化块访问,如果被改成优化访问会报区域长度错误(Area length error),保持默认即可。


    故障排查:常见状态字与错误码


    块的 status 输出遵循 16#0000~7FFF 为状态、16#8000 以上为错误的约定,现场常用的几个:


    代码
    含义
    处理
    16#7000
    块当前未执行
    正常待机状态
    16#7001 / 16#7002
    首次初始化 / 初始化后正常运行
    无需处理
    16#7004
    路径运动被 interrupt 输入暂停
    execute 再来一个上升沿即可恢复
    16#7010
    轴上的运动命令被其他运动控制功能取消
    检查用户程序里是否还有别的指令在操作同一 TO
    16#8200
    至少一根轴未使能
    确认轴上无挂起故障,重新 Enable
    16#8203
    指定索引超出点表范围
    检查 pointType 负索引与点表容量
    16#8204
    至少一根轴未回零
    执行回零;检查驱动与编码器通信
    16#8900
    轴动力学无法计算
    检查路径点坐标、平滑半径和动力学值是否合理
    16#8902
    动力学值设置不当
    核对速度、加减速度设定


    四类运动学方案怎么选


    西门子官方在该条目页给出了 S7-1200/1500 家族四个抓放/运动学方案的对照,选型时可以直接对着看:


    对比项
    LAxesGrpCtrl V1.0.1
    LAxesGrpCtrl V2.0.0
    Kinematics Operate
    Kinematics Integrator
    适用控制器
    S7-1200
    S7-1200 G2
    S7-1500 / S7-1500T
    S7-1500T
    适用驱动
    V90 PTI/PN、S200 全系、S210(PROFIdrive 有限制)
    仅 PTI 脉冲驱动(V90 PTI、S200 PTI)
    V90 PN、S210、S120
    V90 PN、S210、S120
    支持运动学
    直角坐标门架
    直角坐标门架
    直角坐标门架
    门架、Delta、SCARA、关节臂、Tripod、圆柱、自定义等
    sPTP 同步点对点
    支持
    支持
    支持
    支持
    HMI 即插即用
    不支持
    不支持
    支持
    支持
    IRT 等时实时通信
    S7-1200 不支持
    用 PTO/PTI,不涉及
    支持
    支持
    直线 / 圆弧运动
    不支持
    不支持
    不支持
    支持
    输送带跟踪
    不支持
    不支持
    不支持
    支持


    一句话总结:小型 G2 + 脉冲驱动做直角坐标抓放,用本篇的 LAxesGrpCtrl;1500 平台要 HMI 模板和更完整功能看 Kinematics Operate;要多构型机器人、直线圆弧、输送带跟踪,得上 S7-1500T + Kinematics Integrator。


    写在最后


    S7-1200 G2 这一代把运动学能力收进了原生 TO_Kinematics,LAxesGrpCtrl 的舞台确实变小了——但只要现场还有"经济型 G2 + 板载 PTO + V90/S200 PTI 脉冲驱动"这种讲究成本的抓放设备,它就是官方给的现成答案:不用自己写多轴时间分配,不用自己处理平滑过渡,填路径表、调一个 FB 就能跑。


    用的时候记住三条边界:只认直角坐标、只做抓放不做精确轨迹、PTO 频率和扫描周期要留余量。剩下的,照着程序示例改就行。

    作者:公众号:屯蒙科技
  • 《Drive System》:从带宽微积分到三环整定,把伺服调试底层逻辑讲透
    2026-09-25 00:23:42
    《Drive System》:从带宽微积分到三环整定,把伺服调试底层逻辑讲透

    加加速度为什么受限于电流环、DSC凭什么提升带宽、惯量匹配与共振点怎么决定增益上限

    一份西门子内训胶片,把驱动器调试的底层逻辑讲清了


    很多工程师调伺服靠经验:增益往上加,不振就继续加,振了就往回退一点。能干活,但心里始终缺一张"全景图"——电流环、速度环、位置环各自管什么,为什么受限于带宽,为什么要做惯量匹配,DSC 到底在干什么。

    最近看到一份西门子 2026 年的内训胶片,标题叫《Drive System And How It Works》,授权级别是 Unrestricted。它的讲法很对工程师的胃口:不堆参数表,而是从两个最基础的概念——带宽和微积分——出发,一步步推到转矩、加加速度、三相电流解耦、三环结构、DSC、惯量共振,最后落到电流环和速度环的增益该怎么算。

    这篇文章把胶片的内容重新梳理成一条完整的逻辑线。读完不一定能立刻变成整定高手,但再面对驱动器参数时,你会知道每一个旋钮背后是哪条物理定律在起作用。

    两个先备直觉:带宽与微积分

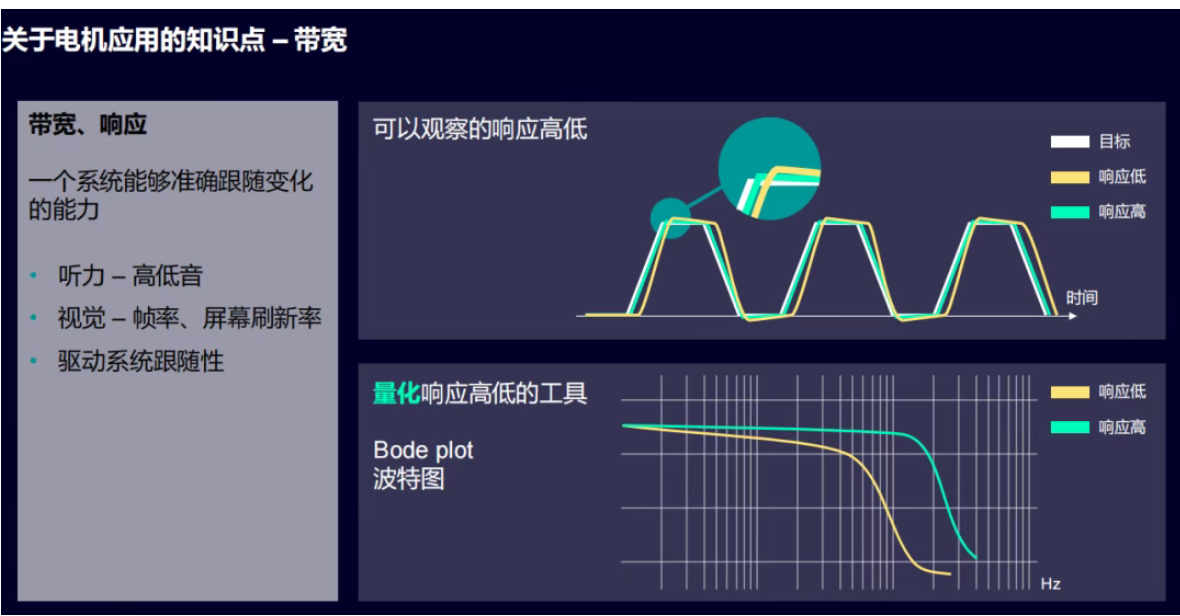
    第一个直觉是带宽。所谓带宽,就是一个系统准确跟随变化的能力。响应高的系统,指令变它立刻跟上;响应低的系统,指令已经到头了它还在半路。生活里到处是例子:耳朵分辨高低音靠的是听觉系统的带宽,眼睛看屏幕不觉得卡顿靠的是刷新率,驱动系统能不能跟上快速变化的指令,靠的就是驱动系统的带宽。

    量化响应高低的工具是波特图(Bode plot),横轴是频率(Hz),图上能直接读出一个系统在多高的频率范围内还跟得住。后面讲到电流环带宽、速度环带宽、位置环带宽,用的都是这同一把尺子。

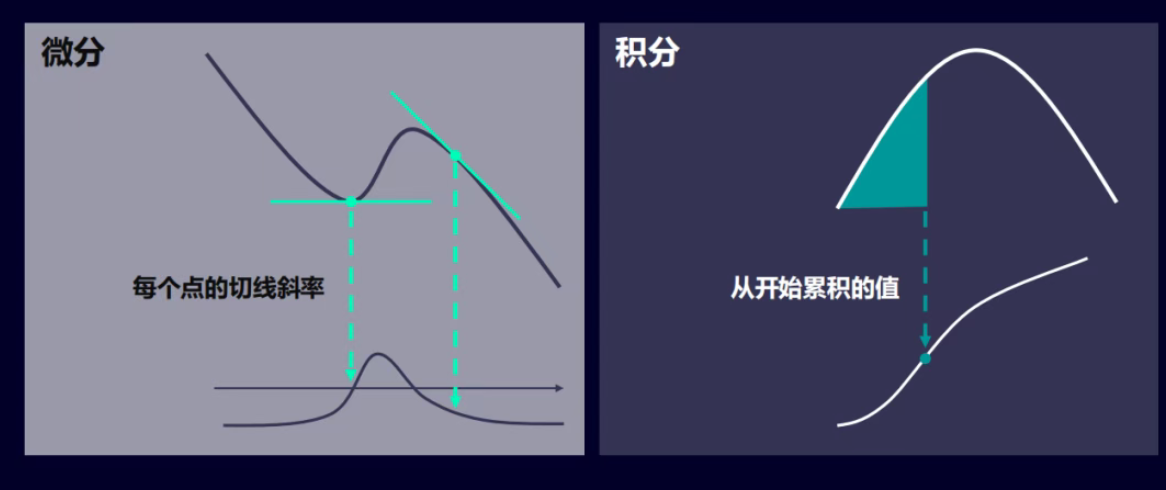
    第二个直觉是一点点微积分,只需要记住"微分看变化快慢,积分看累积多少":

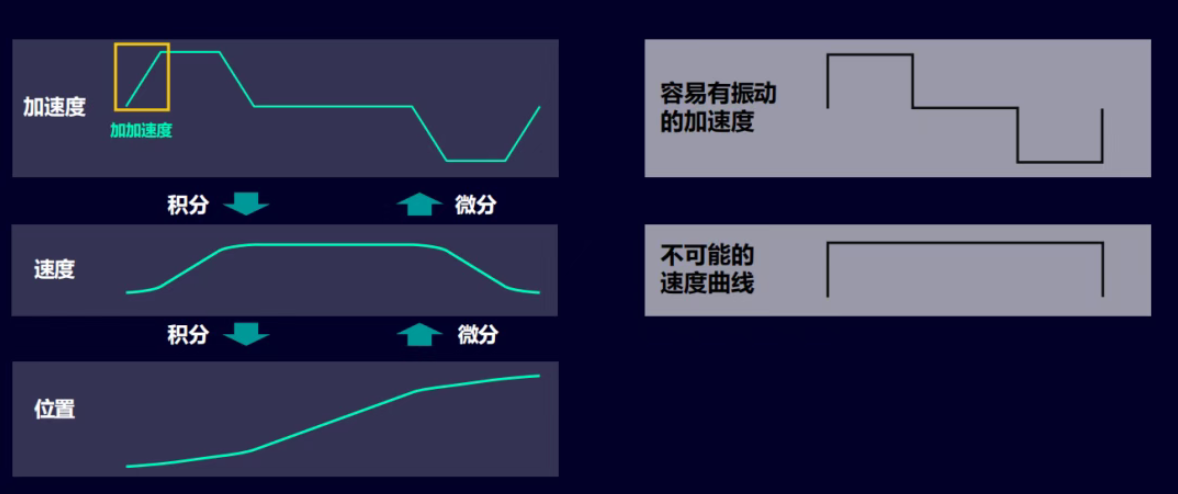
    • 位置对时间微分是速度,速度对时间微分是加速度,加速度再微分是加加速度(jerk)

    • 反过来,加速度积分是速度,速度积分是位置

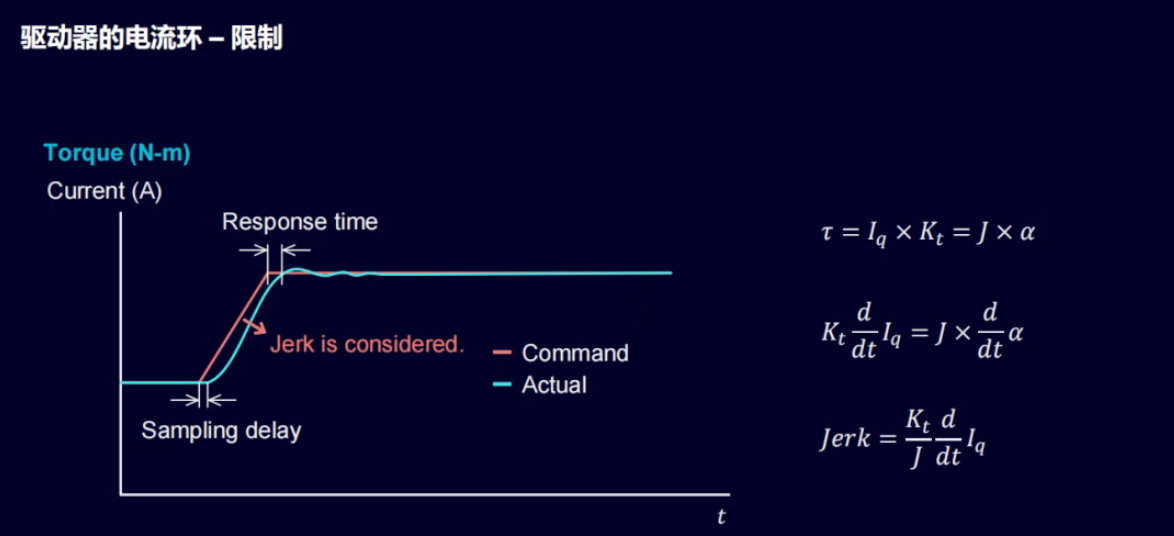
    为什么要专门提加加速度?因为加速度曲线如果突变(加加速度无穷大),机械上就表现为冲击和振动。所以真实的运动曲线都要限制加加速度,让加速度平滑过渡。而加加速度这个量,恰恰和驱动器的电流环带宽直接挂钩——这是后面所有推导的伏笔。

    电机应用里的单位:rpm、度、弧度怎么换算

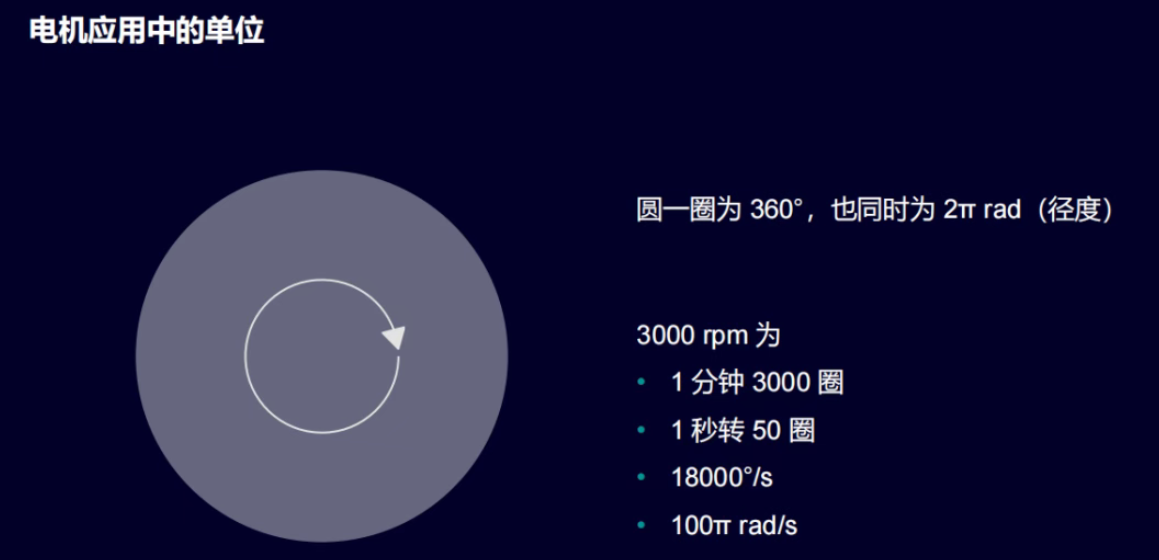
    讲控制之前先统一单位。旋转运动一圈是 360°,同时也是 2π rad(弧度)。

    以一台额定 3000 rpm 的电机为例,同一个转速可以有四种等价说法:

    单位制
    数值
    换算过程
    每分钟转数
    3000 rpm
    1 分钟转 3000 圈
    每秒转数
    50 r/s
    3000 ÷ 60
    角速度(度)
    18000°/s
    50 × 360
    角速度(弧度)
    100π rad/s(约 314 rad/s)
    50 × 2π

    调试时驱动器里可能出现 rpm、Hz、rad/s 各种单位,先在脑子里把换算关系固定下来,后面看波形、算增益才不会错量级。

    转矩:旋转系统的牛顿第二定律

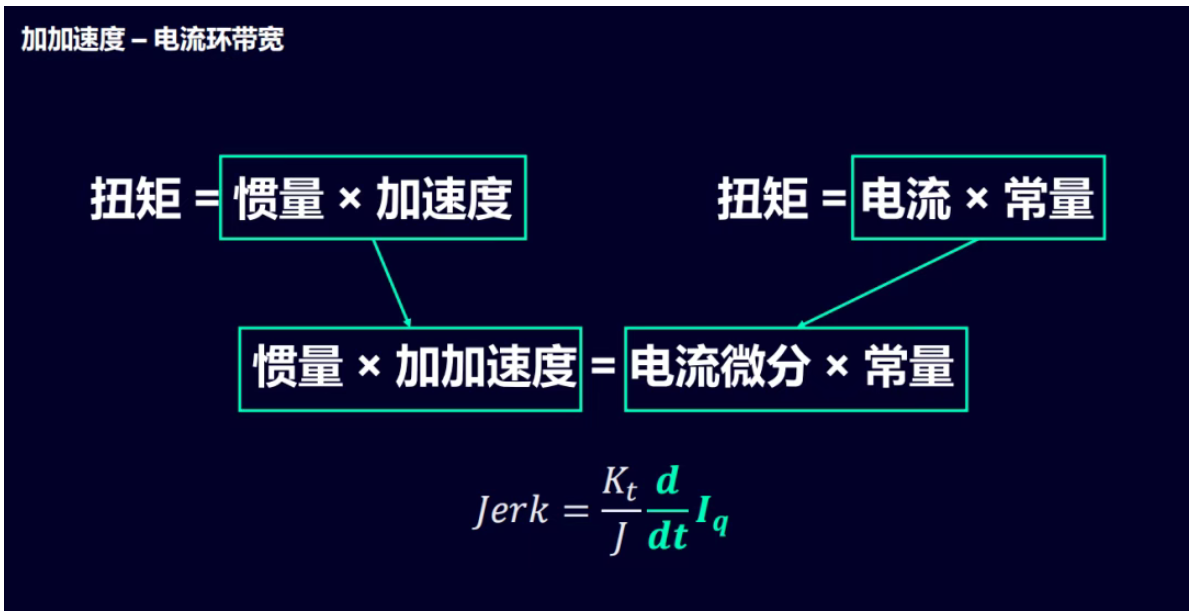
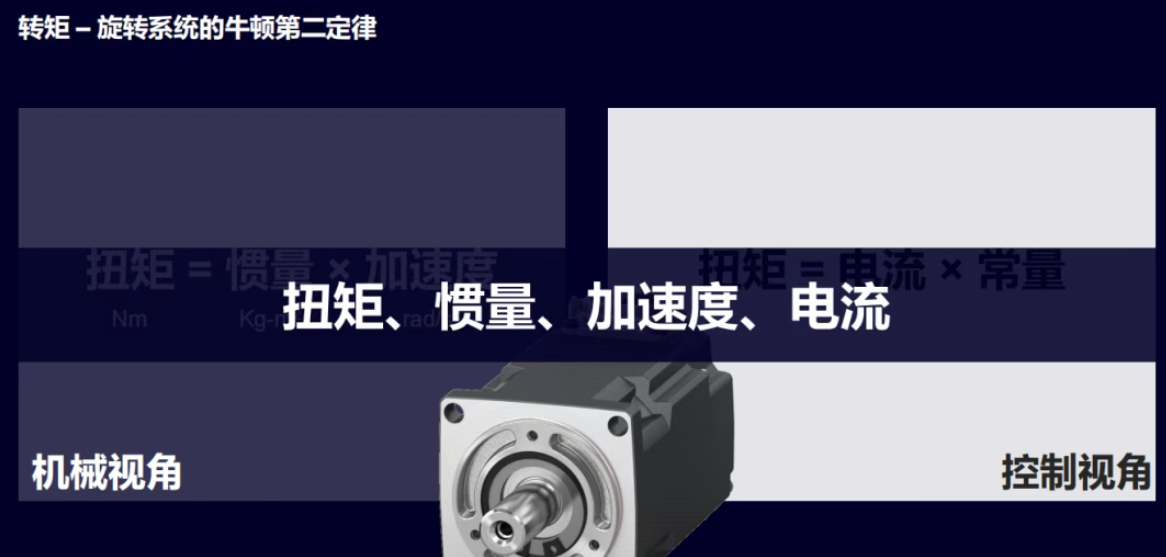
    直线运动里,力等于质量乘以加速度;换成旋转系统,就是转矩等于惯量乘以加速度:

    扭矩 = 惯量 × 加速度

    单位分别是 Nm、kg-m²、rad/s²。这是机械视角:要让转得动的东西更快地转起来,就得给转矩;惯量越大、想要的加速度越大,需要的转矩就越大。

    同一件事还有一个控制视角:

    扭矩 = 电流 × 常量

    电机输出的转矩和电枢电流成正比,比例系数是电机的转矩常数。把两个视角并在一起看,结论非常关键:工程师在程序里要求的加速度,最终都要翻译成电机要输出的电流。

    视角
    公式
    关心的量
    机械视角
    扭矩 = 惯量 × 加速度
    扭矩、惯量、加速度
    控制视角
    扭矩 = 电流 × 常量
    扭矩、电流

    所以后面你会看到,机械侧的所有动态要求,瓶颈最终都会落到"电流能不能足够快地跟上"。

    加加速度:为什么它被电流环带宽卡死

    把上一节的两个公式再往下微分一次。对"扭矩 = 电流 × 常量"两边求时间微分,再结合"扭矩 = 惯量 × 加速度",可以得到:

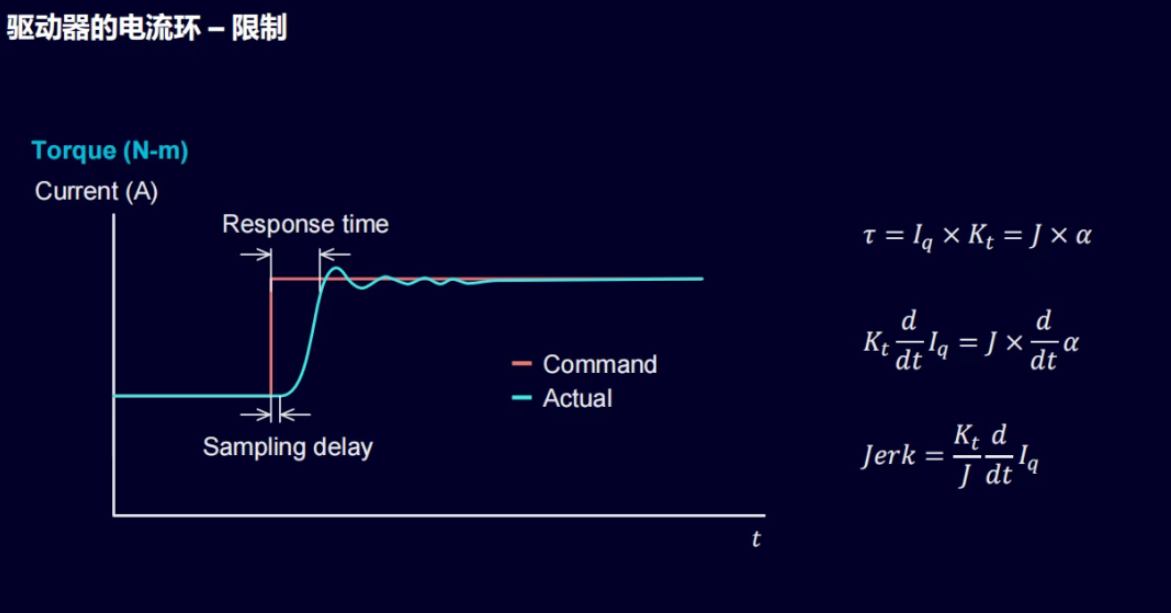
    惯量 × 加加速度 = 电流微分 × 常量,即 J × Jerk = Kt × dIq/dt

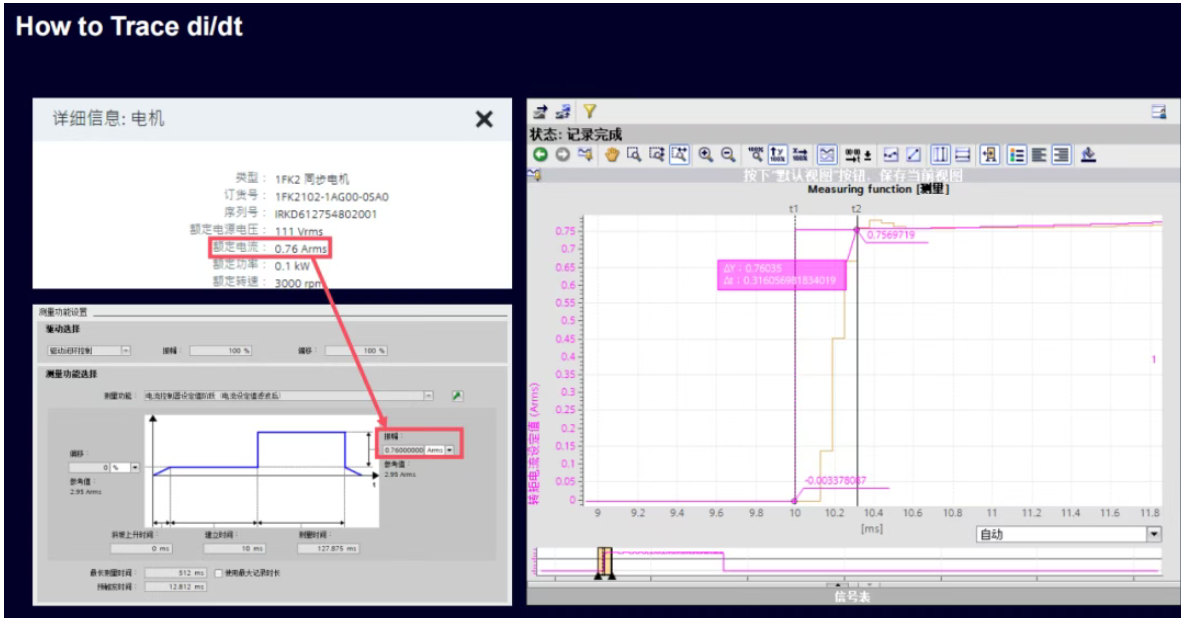
    这条式子的含义是:你想要的加加速度越大,电流的变化率 dIq/dt 就得越大。但电流不可能无限快地变化——电流环是有带宽的,电流从一个值爬到另一个值需要时间(响应时间),还存在采样延迟。

    这就是"加加速度受限于电流环带宽"的完整逻辑链:机械想要平滑又迅猛的动作 → 需要大的加加速度 → 需要电流快速变化 → 电流环带宽决定电流变化能有多快。指令如果超出这个能力,实际电流就会明显滞后于指令,动态无从谈起。
    算一遍:2.1kW 伺服的加加速度上限

    胶片给了一个完整的算例,照着走一遍,数字感就建立起来了。

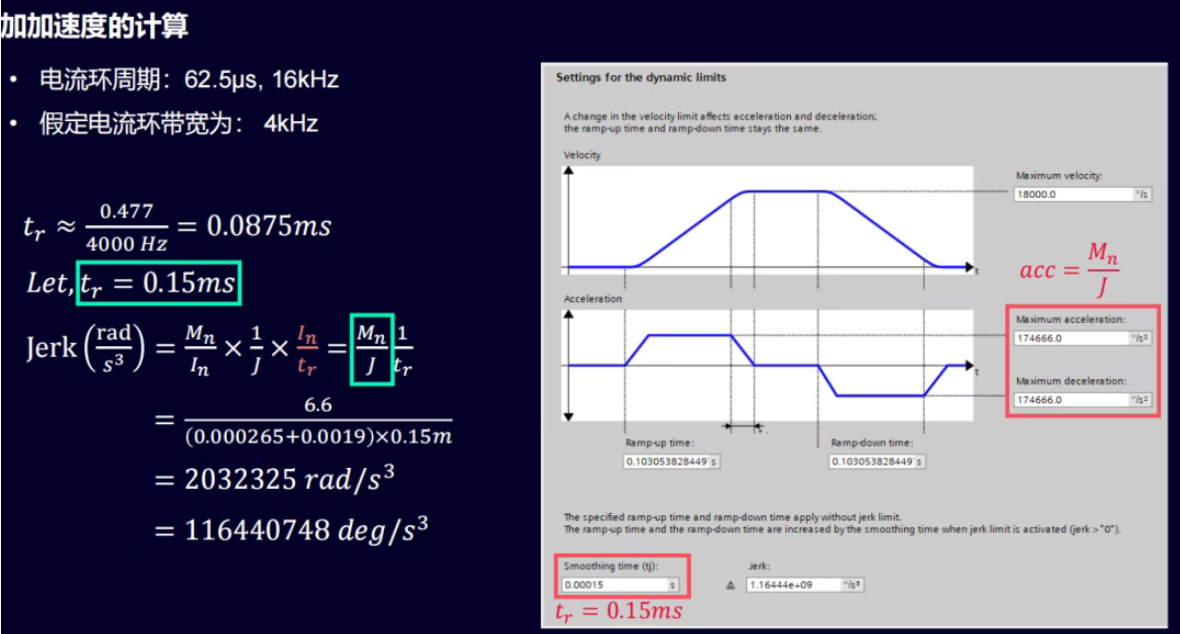
    前提条件:电流环周期 62.5μs(对应 16kHz 采样),电流环带宽按 4kHz 估算。电流的理论上升时间约 0.477 ÷ 4000 ≈ 0.0875ms,考虑实际因素后取有效上升时间 tr = 0.15ms。

    电机选 1FL2105-4AF,带一个 19 kgcm² 的负载,铭牌数据如下:

    项目
    数值
    额定功率
    2.1 kW
    额定扭矩
    6.6 Nm
    最大扭矩
    25.3 Nm
    额定转速
    3000 rpm
    最大转速
    6000 rpm
    电机惯量
    2.65 kgcm²(即 0.000265 kgm²)
    负载惯量
    19 kgcm²(即 0.0019 kgm²)

    按额定扭矩计算可用的加加速度:

    加加速度 = 额定扭矩 ÷(电机惯量 + 负载惯量)÷ 上升时间

    代入数值:6.6 ÷(0.000265 + 0.0019)÷ 0.00015 ≈ 203 万 rad/s³,换算成度约 1.16 亿 deg/s³。

    这个数本身记不住没关系,重要的是三点:一是加加速度是可以从铭牌数据和电流环带宽估算出来的,不是拍脑袋;二是负载惯量在分母里,惯量越大,系统能实现的加加速度越低;三是这里按额定扭矩算,只用到 6.6Nm,短时需要更大动态时可以动用最大扭矩 25.3Nm,但那是过载能力,不能持续。

    三相电流为什么只盯一个:从 Clarke 到 Park

    伺服电机明明是三相的,为什么调试时大家只关心一个输出电流(Iq)?胶片给了直观的推导。

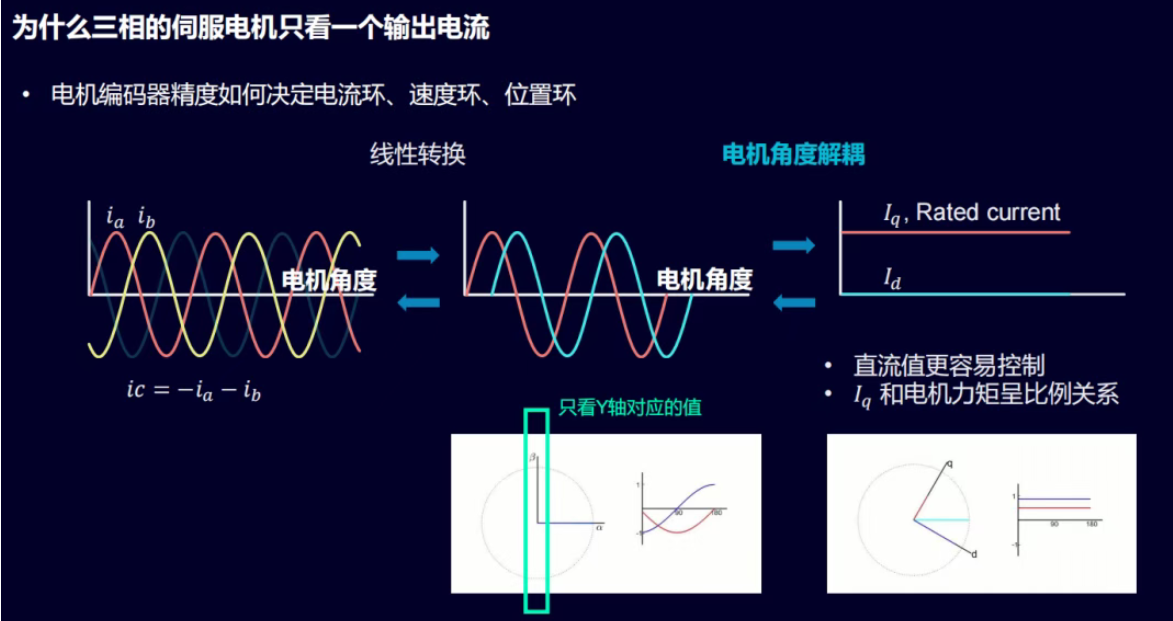
    三相电流 ia、ib、ic 不是三个独立量,满足 ic = -ia - ib,所以知道两个就够了。第一步做线性转换(Clarke 变换),把三相电流投影成平面上互相垂直的两个分量,只看对应轴上的值。第二步结合电机编码器给出的电机角度做解耦(Park 变换),把交流量变成直流量,最终得到 Id 和 Iq。

    这么折腾的好处有两个:

    • 直流量比交流量容易控制,控制器面对的是两个稳态直流值,而不是不停变化的正弦波

    • Iq 和电机力矩呈比例关系,Id 负责励磁方向;控制住 Iq,就等于直接控制了扭矩

    这也解释了电机编码器精度为什么如此重要——Park 变换需要精确的电机角度,编码器不准,解耦出来的 Iq、Id 就是错的,电流环、速度环、位置环会一层层受影响。

    三环结构:驱动器调试到底在调什么

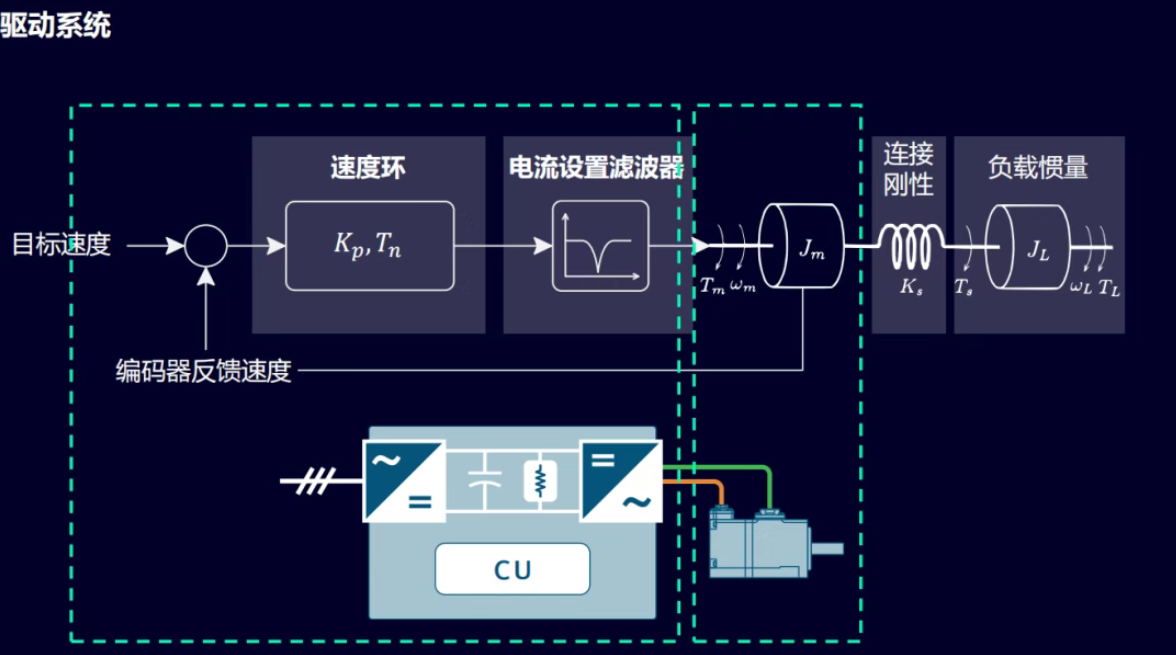
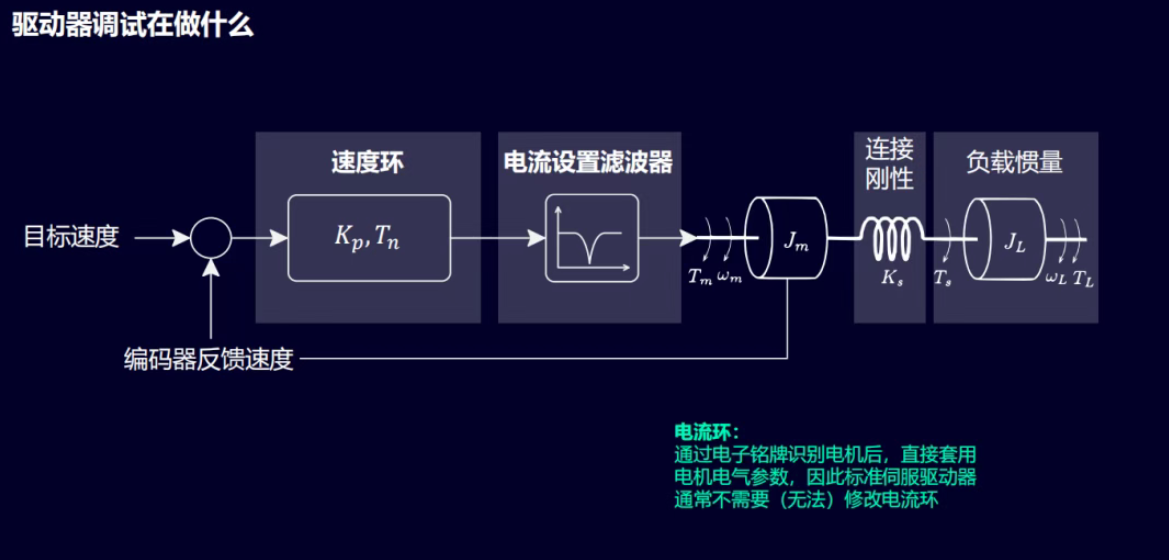
    铺垫完成,看驱动系统的完整结构。从外到内是位置环、速度环、电流环:指令速度与编码器反馈的速度比较后进入速度环控制器(参数是比例增益 Kp 和积分时间 Tn),速度环输出转矩指令,经过电流设定滤波器进入电流环,再驱动电机;机械侧则有电机惯量、负载惯量和连接刚性。

    那么"驱动器调试"到底在干什么?分层来看:

    • 电流环:标准伺服驱动器通过电子铭牌识别电机后,直接套用电机的电气参数(电感、电阻等),所以电流环通常不需要、也无法由用户修改

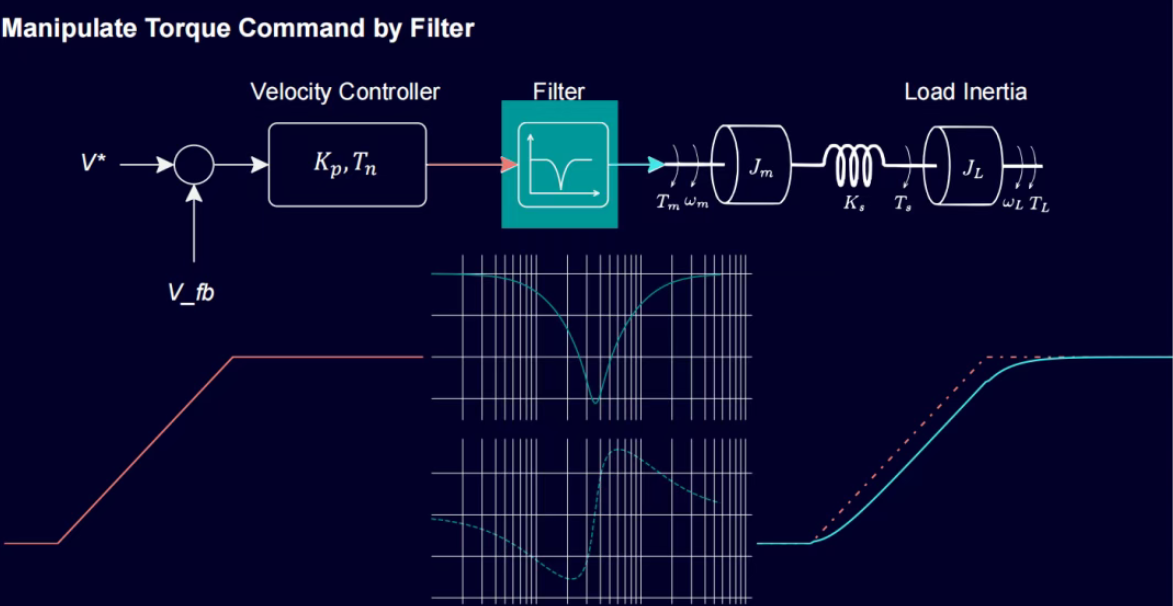
    • 速度环:整定 Kp、Tn,并配合电流设定滤波器处理谐振、抑制噪声

    • 机械与连接:电机和负载之间的连接刚性、负载惯量与电机惯量的比例,决定了系统可控的上限

    换句话说,工程师能动的旋钮集中在速度环和滤波器上,而这些旋钮能不能往高了调,天花板是机械惯量和连接刚性决定的。理解了这一点,就不会再陷入"增益加不上去肯定是参数没找对"的误区——很多时候天花板在机械侧,不在驱动器。

    DSC:毫秒级控制器,跑出微秒级的位置环

    用过 SINAMICS 的工程师常觉得它"难调",一个绕不开的词是 DSC。

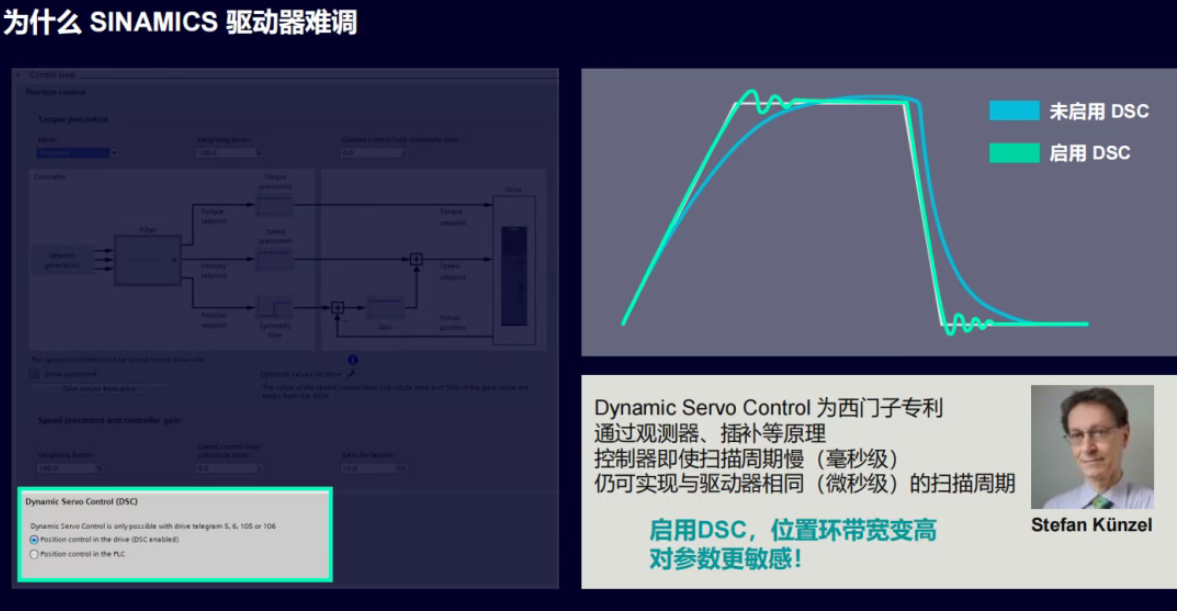
    DSC(Dynamic Servo Control,动态伺服控制)是西门子的专利技术。正常情况下位置环在 PLC 控制器里闭环,控制器的扫描周期是毫秒级;而驱动器自己的电流环扫描是微秒级,两者差着上千倍。DSC 通过观测器、插补等原理,把位置环闭环移到驱动器内部,让控制器即使扫描周期慢(毫秒级),位置环仍然可以按驱动器的微秒级周期运算。

    实际效果是一组对比曲线:未启用 DSC 时位置环带宽受 PLC 周期限制,启用 DSC 后位置环带宽明显提高。

    但代价要清楚:启用 DSC 后位置环带宽变高,系统对参数也更敏感——惯量比、刚性、滤波稍有变化,响应就会变,整定难度相应上升。所以 DSC 不是"开了就好"的开关,它给的是更高的上限,同时要求更扎实的机械和参数基础。

    惯量匹配:共振点、反共振点与电机惯量比


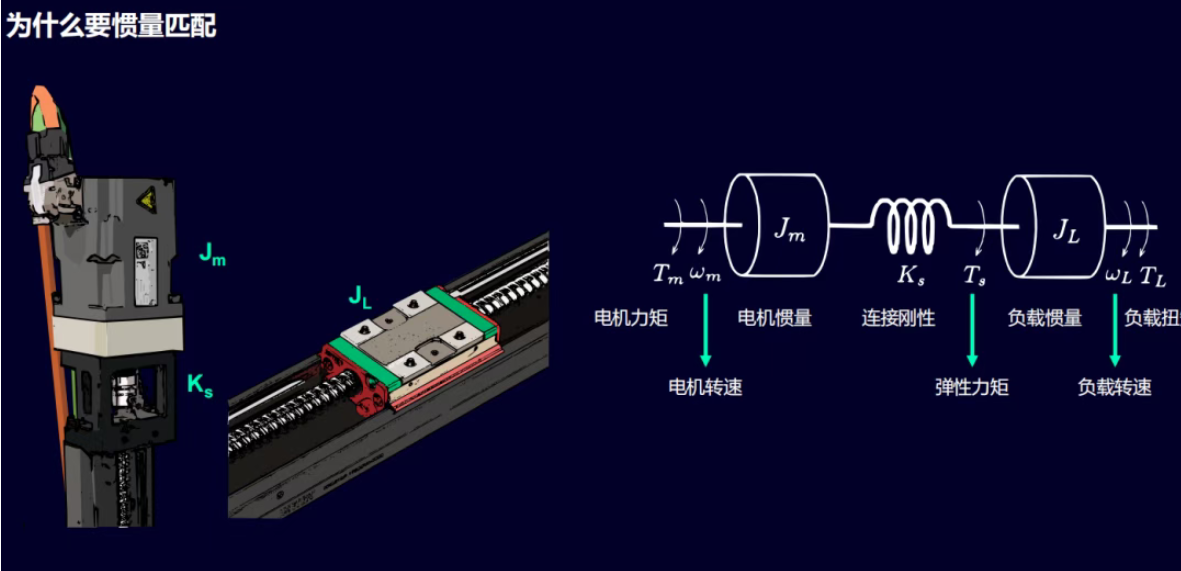
    电机和负载不是刚性一体的,中间通过联轴器、丝杠、皮带连接,可以简化成"电机惯量 Jm — 连接刚性 Ks — 负载惯量 JL"的双质量系统。这个结构会产生两个特殊频率:

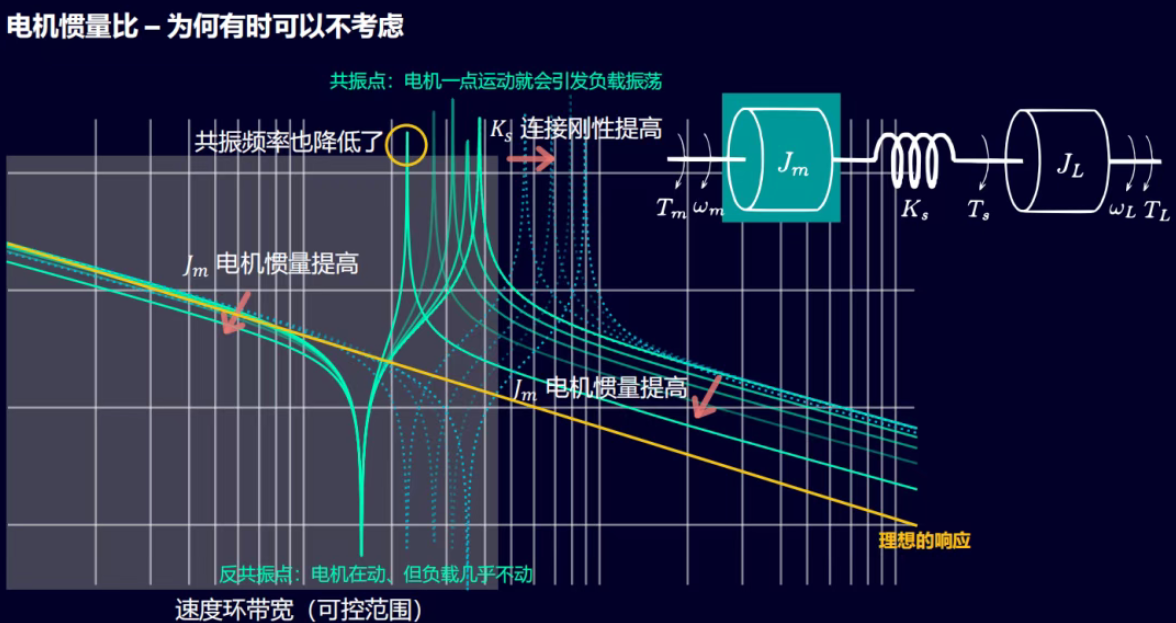
    • 共振点:电机只动一点点,就会引发负载大幅振荡。表现为速度环增益加到某个值后,负载开始嗡嗡振

    • 反共振点:电机在动,但负载几乎不动

    调节速度环带宽时,可控范围必须放在这些频率点之下,否则就会激发机械谐振。那么惯量和刚性怎么影响这两个点?

    • 连接刚性 Ks 提高,共振频率随之提高,等于把天花板往上抬——这就是为什么联轴器、皮带张紧、丝杠背隙这些机械做工如此重要

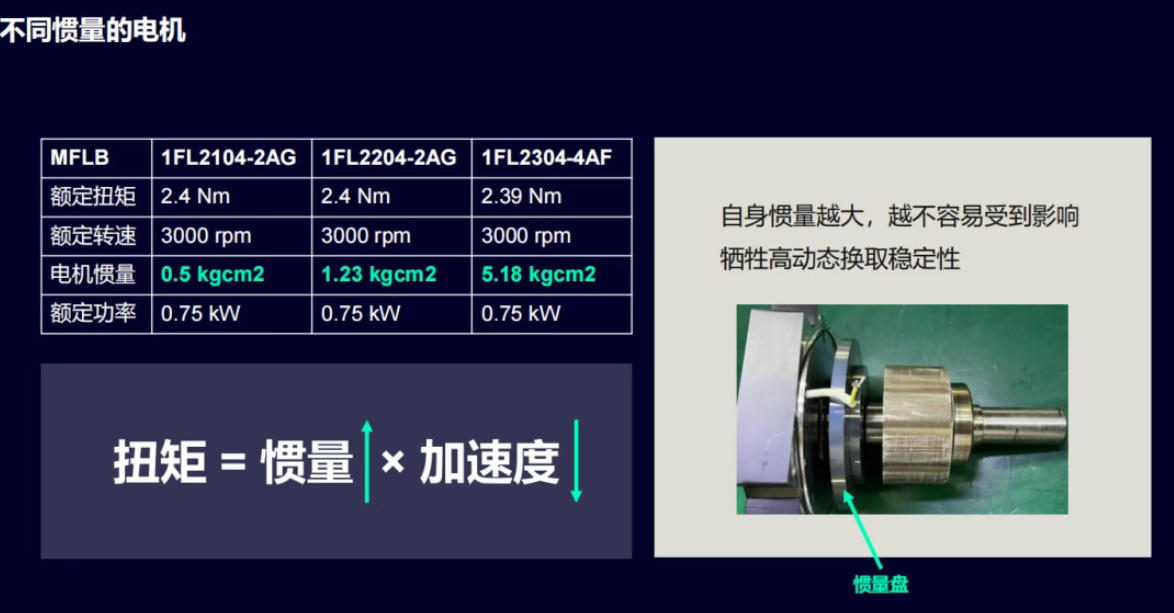
    • 电机惯量 Jm 提高,系统越不容易受负载侧影响,但等于用高动态换稳定性

    胶片对比了三款同为 0.75kW、额定扭矩约 2.4Nm、额定转速 3000rpm 的电机:

    型号
    电机惯量
    特点
    1FL2104-2AG
    0.5 kgcm²
    自身惯量小,动态高,但容易受负载影响
    1FL2204-2AG
    1.23 kgcm²
    折中
    1FL2304-4AF
    5.18 kgcm²
    自身惯量大,稳定性好,牺牲高动态

    这也回答了"电机惯量比什么时候可以不严格考虑":当机械连接刚性足够高、速度环带宽要求远低于共振频率时,惯量比宽松一些系统照样可控;反之如果连接软、带宽要求又高,就必须认真做惯量匹配,甚至选惯量更大的电机或加惯量盘。

    控制器怎么设计:电流环一阶、速度环二阶

    最后胶片从控制理论角度给出了增益的计算方法,让整定从"试"变成"算"。

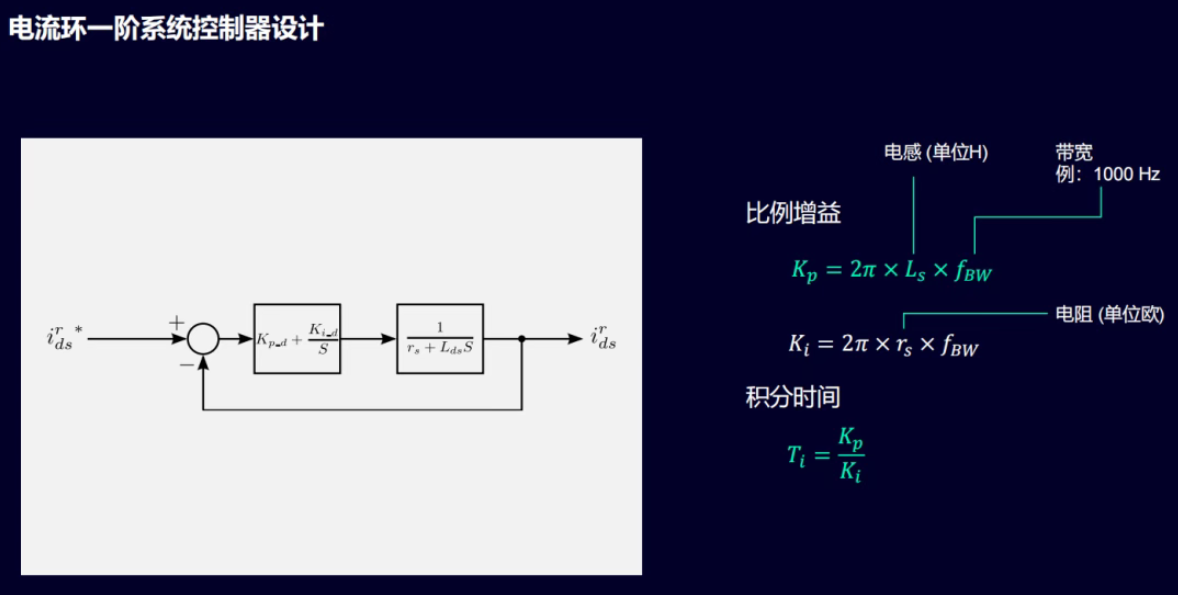
    电流环按一阶系统设计,被控对象的电气参数是电感 Ls(单位 H)和电阻 rs(单位 Ω),选定期望带宽 fBW(例如 1000Hz)后:

    参数
    计算公式
    比例增益 Kp
    Kp = 2π × Ls × fBW
    积分增益 Ki
    Ki = 2π × rs × fBW
    积分时间 Ti
    Ti = Kp ÷ Ki

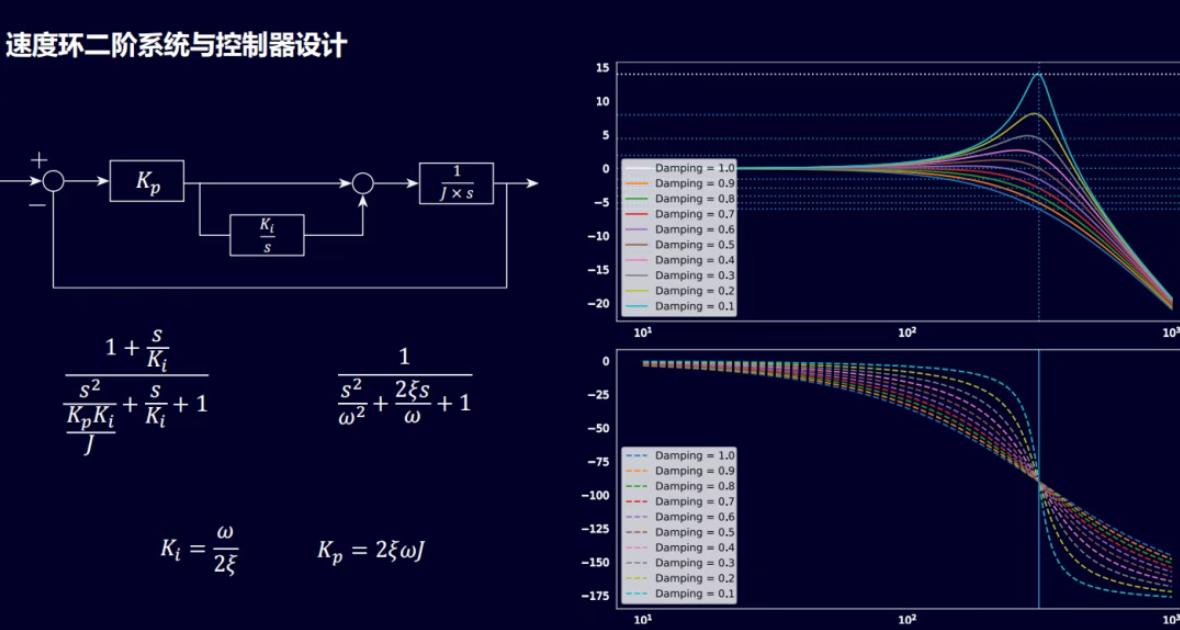
    速度环按二阶系统设计,典型形式是标准二阶环节,特征参数是固有频率 ω 和阻尼比 ξ,结合总惯量 J:

    参数
    计算公式
    积分增益 Ki
    Ki = ω ÷ 2ξ
    比例增益 Kp
    Kp = 2ξωJ

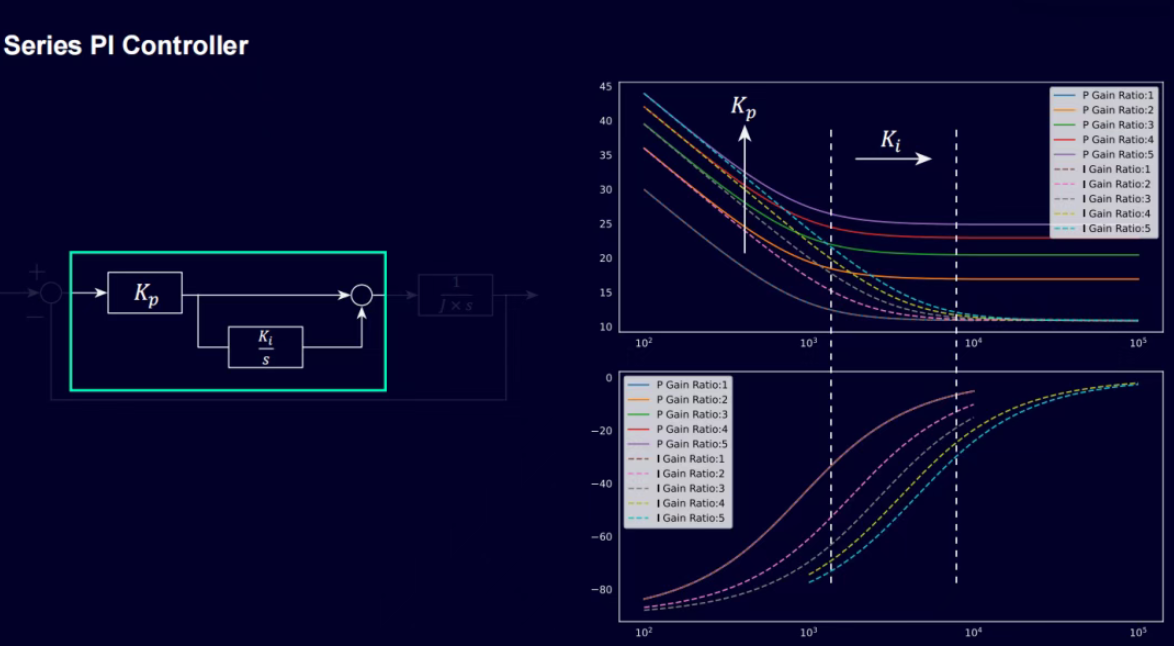
    实际驱动器里多使用串联 PI 控制器,结构略有差异,但设计思路一致:先根据机械和任务确定想要的 ω 和 ξ,再反算 Kp 和 Ki。这样得到的是一个有物理依据的初始值,再在现场微调,比从出厂值开始盲调效率高得多。

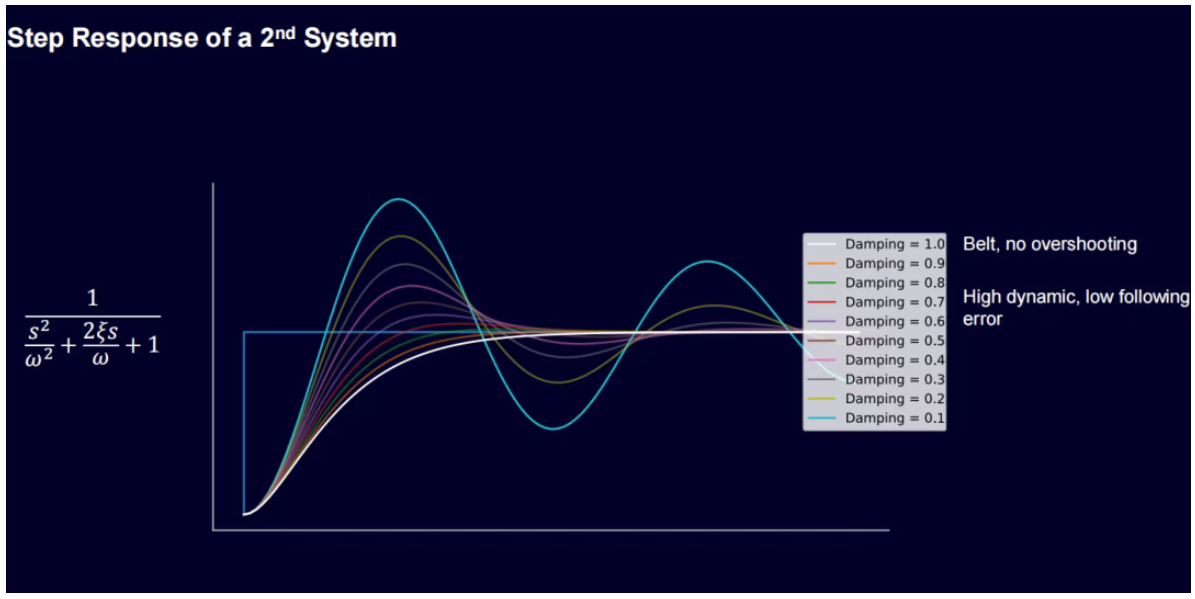
    整定的两个目标:无超调与低跟随误差

    二阶系统的阶跃响应长什么样,取决于阻尼比 ξ 的选择,而 ξ 该选多少由工艺决定。胶片给了两类典型目标:

    • 皮带类负载:要求无超调(no overshooting)。皮带输送一旦位置过冲,物料错位、堆料都可能发生,这时宁可牺牲一点响应速度,也要把阻尼调足

    • 高动态应用:要求低跟随误差(low following error),比如飞剪、同步、贴标,响应慢一点误差就直接反映在产品上,这时要把带宽和 ξ 往动态方向调,但要盯住共振点

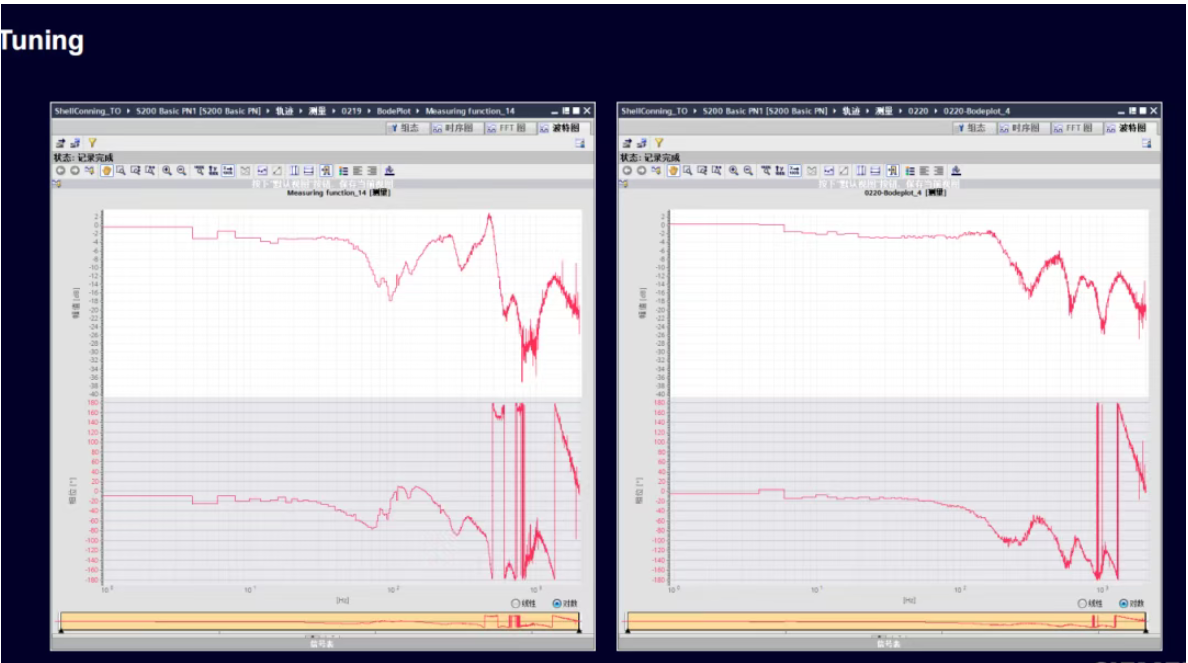
    所以"整定得好不好"没有统一答案,先问工艺要什么——是不允许一点点过冲,还是不允许一点点滞后——再决定阻尼和带宽的取舍。这也是这份胶片最后落在"Tuning"一页的原因:理论给的是初始值和边界,最终整定永远是机械、负载、工艺三者一起看。


    写在最后

    把整条逻辑链收一下:带宽决定系统能跟多快 → 微积分把位置、速度、加速度、加加速度串成一条链 → 转矩等于惯量乘加速度、又等于电流乘常量 → 加加速度最终受限于电流环带宽 → Clarke/Park 变换把三相电流解耦成好控制的 Iq 和 Id → 三环里用户真正能调的是速度环和滤波器,天花板由惯量和连接刚性决定 → DSC 把位置环搬进驱动器换取高带宽 → 双质量系统的共振点划定了速度环带宽的上限 → 控制器增益可以按一阶、二阶模型从物理参数算出来 → 最终按工艺在无超调和低跟随误差之间取舍。

    对现场工程师来说,这套框架最实用的地方是改变排查顺序:增益上不去,先算惯量比、查连接刚性、看共振频率,而不是反复在驱动器里换参数;换了负载、加了惯量盘之后,也知道该重新核算哪些量。

    调试表面是在调参数,本质是在和物理定律打交道。心里有了这张图,手里的参数才调得有底气。

    交流

    本文整理自西门子 2026 年胶片:

    • 资料名称:Drive System And How It Works

    • 内容:带宽与微积分、转矩与加加速度、三相电流解耦、三环结构、DSC、惯量匹配与共振、电流环/速度环控制器设计、整定目标

    • 涉及硬件:SIMOTICS 1FL2 系列伺服(1FL2105-4AF、1FL2104/2204/2304 等)、SINAMICS 伺服驱动


    屯蒙科技课程推荐

    屯蒙科技专属工控/西门子技术课程上线啦!专业讲师授课,覆盖PLC、WinCC、运动控制等核心内容,助力提升技术能力,详情可咨询社群管理员或关注公众号后续推送。
    开班课程介绍
    1
    PLC标准化(PackML)

    PackML框架,起源于西门子官方框架案例,现在已经横推到汇川iFA,Inproshop,Codesys。

    PackML框架开课!从西门子博途到汇川iFA/Inproshop/Codesys,一套框架通吃四大平台

    2
    西门子OPENNESS

    PLC标准化的高阶课程,实现PLC代码自动生成,组态自动生成

    西门子TIA Portal OPENNESS从"手活"到"代码活"的全套实战课程

    3
    西门子运动控制

    聚焦西门子1500T,同步,凸轮,追剪,收放卷

    跟着原西门子运动控制工程师,系统学习S7-1500T

    4
    西门子Wincc Unified

    西门子最新HMI系列

    西门子WinCC Unified精讲课程 系统实战 · 完整覆盖 · 即学即用

    作者:公众号:屯蒙科技
  • 多轴项目CPU跑不动?西门子S7-1500高性能运动控制编程指南要点
    2026-09-26 00:20:20
    多轴项目CPU跑不动?西门子S7-1500高性能运动控制编程指南要点

    Profiling定位耗时、FB按需调用、OB合理分层,不换CPU也能降负载缩周期

    先说什么时候需要这份指南


    做过十几轴、几十轴项目的工程师,大概率碰到过这两类问题:一是控制器因为程序执行超时直接停机,CPU 负载高、OB 周期长;二是运动控制和逻辑控制混在一起,代码执行效率低,整机节拍始终达不到设计值。


    西门子工业在线支持条目 109975690《SIMATIC S7-1500 高性能运动控制编程指南》,专门回答一个问题:在不更换更快控制器的前提下,怎么把 CPU 负载压下来、把循环周期缩回去。 这份文档适用于 S7-1500 硬件控制器和软件控制器(软 PLC),是对通用《S7-1200/1500 编程指南》(Entry 90885040)在运动控制场景下的专项补充。


    当然手册也提醒:优化手段要结合自身工艺特点,如果算下来确实不够,该换 CPU、加 CPU 还是要换,优化不能替代容量规划。


    第一步:用 Profiling 摸清时间花在哪


    优化之前先测量,不要凭感觉改代码。Profiling 是西门子提供的程序深度诊断工具,可以清楚看到 CPU 的任务分配,以及每个 OB、FB、FC 各占多少执行时间——哪条运动指令耗时高、哪个工艺对象 DB 读写频繁,一目了然。标准用法见官方应用示例 SIMATIC Controller Profiling(Entry 109750245)。


    几个实操要点:


    • 导出时 Export Range 选 OB1 作为周期,范围建议取 1~5,不要超过 10 个周期,范围太大打开和缩放视图会明显卡顿;

    • 软件控制器如 CPU 1508S TF V30.1 出厂没有集成 Profiling,需要向西门子获取带 Profiling 功能的专用 CPU.elf 文件,替换路径在 C:\Boot\Siemens\SWCPU,替换前务必备份原文件、替换后重启 IPC,原来建过桥接网口的要重新建桥;

    • 激活 Profiling 本身会增加 CPU 负荷,诊断结束后记得关闭功能、把原 elf 文件归位。


    编程优化一:运动控制 FB 不要无条件调用


    轴一多,MC_Power、MC_Reset、MC_Stop 这类指令就一大堆。很多人习惯把 EN 引脚一直接 TRUE,在 SCL 里就是无条件调用——哪怕轴早已使能、没有任何故障,这些块每个扫描周期照样执行一遍,全是重复劳动。


    手册给出的改法是"按状态调用":


    • MC_Power:先判断轴的当前状态与命令是否一致,只有状态不符(需要上使能或撤使能)时才调用;

    • MC_Reset:只有"轴有错误"且"复位按钮按下"两个条件同时成立才调用。建议用 CASE 管理时序:第一个周期先复位 Execute 并清掉上次的状态信号,第二个周期执行复位,等功能块执行完毕就停止调用;

    • MC_Stop:停止命令触发时立即调用,用 busy 输出保持调用,Done 或 Error 后撤销 Execute——Execute 变 FALSE 后 Done/Error 也跟着变 FALSE,块自然停止。


    编程优化二:减少对工艺对象的直接读写


    Profiling 里经常能看到,对工艺对象 DB 的读写意外地耗时。工艺对象状态参数成百上千,频繁访问的代价不小。手册给了四条原则:


    • 轴的位置、速度每个周期只读一次,存进静态变量或临时变量,后续逻辑全部用这个副本,不要反复读工艺对象的 Position、Velocity 两个变量;

    • 只有工艺对象真的报错时,才进一步读取详细报警编号;

    • StatusWord 一次性读到静态变量里再拆位使用,避免直接读取状态字的某一位;

    • 避免对工艺对象重复写入相同的值,典型的是 override(倍率)。


    还有一个和响应速度相关的知识点:PIP OB Servo(过程映像分区)在每个 MC-Servo 应用周期更新一次,而 OB1 的循环时间大多数情况下会超过一个 PROFINET 更新周期。所以如果某段程序要求快速逻辑响应,要把它挪到 MC-PreServo(OB67)或 MC-PostServo(OB95)里,保证每个应用周期都有命令和状态更新。但要注意:同步周期 OB 里程序量过大,会显著抬高 CPU 停机风险,只放真正需要实时响应的部分。


    编程优化三:CASE 提速与沿指令替代


    一个周期跑多个 CASE 步序。 CASE 语句天然一个周期只走一个分支。如果工艺要求一个周期内连续推进多个步序,有两种写法:用 FOR 循环包裹 CASE 再次调用(缺点是 FOR 内部代码无法在线实时监控);或者把一个步序拆成多个不重复的 CASE 编号(可以监控,但要人为保证编号不冲突,避免错误执行)。无论哪种,都要检查程序本身的时序依赖。


    少用 R_TRIG / F_TRIG。 手册在 CPU 1508S TF V30.1 上实测:处理一个上升/下降沿功能块需要 40~70ns,加上调用 FB 的固定开销,一个沿将近 100ns;而 CPU 直接处理一个位只需要约 1ns,相差两个数量级。轴多、沿指令成百上千时,这笔账很可观。建议用变量记录信号上一周期状态、自行比较的方式产生边沿,官方 LAxisCtrl 库中就是这种写法。


    设置优化一:发送时钟不是越小越好


    发送时钟以 0.125ms 为一个档位:未激活高性能选项时最小只能设 1ms;激活高性能后可以设到 1ms 以下,但 IRT 节点数量必须满足:节点数小于(发送时钟 ÷ 0.125)× 8。


    手册明确指出:从运动控制角度看,IRT 网络中 2ms 伺服周期和 4ms 伺服周期,在改善轴跟随误差方面差别并不明显。所以盲目追求小周期没有意义。判断方法是:


    • 当前 OB1 周期明显小于发送时钟,说明 PLC 性能有余量,可以往下调发送时钟;

    • 一旦 OB1 周期明显升高、甚至超过发送时钟,立刻停止下调;

    • 带安全功能的 CPU,执行 Safety OB 时会打断 OB1,评估周期时要把这个因素算进去。


    设置优化二:合理分配 OB 与优先级


    西门子 PLC 的执行机制决定了:必须把不同实时性要求的程序放进不同优先级的 OB。用 RT_INFO 或 runtime 功能块可以抓取 OB 的净执行时间(扣除被高优先级 OB 打断的部分)和循环时间,作为分配依据。 

    OB

    名称/角色

    放什么程序

    注意事项

    OB1

    主循环

    常规工艺逻辑、运动控制主体

    通讯负载会计入 OB1 周期

    OB67

    MC-PreServo

    需要每个应用周期更新的快速命令逻辑

    程序过大会抬高峰值负荷

    OB95

    MC-PostServo

    伺服后的高优先级处理

    程序过多可能 OB95 溢出导致停机

    OB92

    MC-Interpolator(插补器)

    系统运动学插补,勿塞用户程序

    主值递归会造成其执行时间阶跃

    OB91

    MC-Servo

    伺服控制相关

    多轴同时上使能可能溢出

    OB30 等

    循环中断

    OB95 装不下时接替一部分;HMI 程序放慢速档(如 500ms)

    优先级建议大于 15

     优先级有个关键数字:15。系统非实时通讯(S7 通讯、TCP/UDP、Modbus TCP、HTTP 等开放式通讯)的优先级就是 15。循环中断 OB 的优先级建议设为大于 15,避免通讯负载过大时把安全程序的看门狗拖超时。


    两个隐蔽大坑:通讯负载与主值递归


    通讯负载。 博途在线监控、Web 访问、用 PRONETA 扫描网络,都可能引起通讯负载突增,进而导致 OB1 看门狗超时——很多"怎么一监控就停机"的怪现象根源在这。而且通讯负载实际占 OB1 周期的比例,可能比 CPU 属性里设定的百分比更大,在 OB1 被高优先级 OB 频繁打断的场景尤其明显。建议用 RT_INFO 实测当前通讯负载率,在满足使用要求的前提下把设定值尽量调低。


    主值互联"递归"。 做电子齿轮、电子凸轮时,如果两个轴互为主值——轴 1 的主值互联到轴 2 的设定值或实际值,轴 2 又互联回轴 1——即使逻辑上不会真的互相跟随,也会让 OB92 执行时间出现不规则阶跃,执行 MC_GearIn、MC_CamIn 同步指令时尤其明显,严重时 CPU 停机。排查方法:打开工艺对象的主值互联概览,图形化地找出闭环,删掉递归关系后阶跃立刻消失。这个坑非常隐蔽,建议多轴同步项目投运前统一检查一遍。


    软 PLC 专项:让 Windows 靠边站


    对 CPU 150xS 这类软件控制器,后台 Windows 本身会影响实时性。确认能成功在线连接和下载程序之后,可以禁用 Windows 让软 PLC 独立运行:进入 C:\Program Files (x86)\Siemens\Automation\CPU 150xS\ResourceConfigurator,把硬件组态文件中的 plc_priority 从 4 改为 10,执行一次资源组态器后生效。需要恢复 Windows 时,重启 IPC 在 boot 界面选择 "Windows and 1500 software",若要长期保持 Windows 开启,再把配置改回 4 并重新执行资源组态器。


    防止 CPU STOP:三件事做到位


    • 多轴分组上下使能:轴数很多时,如果所有轴同一时刻触发 MC_Power 或 MC_Reset,可能造成 OB91 溢出停机。把轴分成几组,每组间隔 10~30ms 错峰执行。注意急停通道例外——不要在 MC_Stop 前加延时,除非工艺明确要求;急停触发安全功能停机时,应检查安全程序看门狗,必要时加大看门狗时间。

    • 数组超限是高频编程错误:典型例子是建了 1..9 的数组,FOR 循环索引却从 0 开始或多跑一次。实在临时定位不了时,可以先建一个 Program error OB 兜底,让数组越限时 CPU 保持 RUN,再回头根治;长期带病运行不可取。

    • 看门狗要按实测设置:用 RT_INFO 测 OB1 周期;安全 FB 内部不能直接调用 runtime,需要建两个 FC 作为 Pre processing 和 Post processing,在安全 OB 前后各调用一次,夹出安全 OB 的真实执行时间,再据此设置看门狗。


    一张表汇总关键数字


    项目

    数值 / 结论

    沿指令 vs 位处理耗时(1508S TF 实测)

    一个沿约 100ns;处理一个位约 1ns

    发送时钟档位

    0.125ms 一档;未激活高性能最小 1ms

    IRT 节点限制

    节点数小于(发送时钟 ÷ 0.125)× 8

    伺服周期经验

    2ms 与 4ms 对跟随误差改善差别不明显

    多轴分组错峰间隔

    每组 10~30ms

    非实时通讯优先级

    15(S7、TCP/UDP、Modbus TCP、HTTP)

    HMI 类程序推荐 OB 周期

    慢速循环中断,如 500ms

    Profiling 导出周期

    建议不超过 10 个 OB1 周期

    软 PLC 提优先级

    plc_priority 由 4 改到 10


    写在最后


    这份指南的价值不在某一条奇技淫巧,而在它建立了一套方法论:先测量(Profiling/RT_INFO)→ 再分类(编程、组态、网络、系统)→ 按收益动手 → 留出安全余量。 多轴项目的性能问题,十有八九不是 CPU 真的不够用,而是无条件调用的 FB、反复读写的工艺对象、塞太满的同步 OB、缺乏检查的主值递归一点点累积出来的。养成先看数据再改代码的习惯,比换更高档的 CPU 更能解决问题。


    蒙科技课程推荐

    屯蒙科技专属工控/西门子技术课程上线啦!专业讲师授课,覆盖PLC、WinCC、运动控制等核心内容,助力提升技术能力,详情可咨询社群管理员或关注公众号后续推送。

    开班课程介绍1PLC标准化(PackML)

    PackML框架,起源于西门子官方框架案例,现在已经横推到汇川iFA,Inproshop,Codesys。

    PackML框架开课!从西门子博途到汇川iFA/Inproshop/Codesys,一套框架通吃四大平台

    2西门子OPENNESS

    PLC标准化的高阶课程,实现PLC代码自动生成,组态自动生成

    西门子TIA Portal OPENNESS从"手活"到"代码活"的全套实战课程

    3西门子运动控制

    聚焦西门子1500T,同步,凸轮,追剪,收放卷

    跟着原西门子运动控制工程师,系统学习S7-1500T

    4西门子Wincc Unified

    西门子最新HMI系列

    西门子WinCC Unified精讲课程 系统实战 · 完整覆盖 · 即学即用


    作者:公众号:屯蒙科技
  • 通过HMI编辑机械手轨迹和程序,西门子1500T配合HMI实现SKI运动学机构技成功能
    2026-09-26 00:38:45
    通过HMI编辑机械手轨迹和程序,西门子1500T配合HMI实现SKI运动学机构技成功能

    先说结论:这不是一个运动控制库,而是一套机器人程序框架


    做 S7-1500T 运动控制的工程师,大概率都自己写过"机器人程序解释器":一张点位表、一堆跳转条件、自动/手动模式切换、单步调试、报警缓冲、HMI 示教……每接一个机器人项目就重写一遍。


    一句话定义:它是一套预制的 PLC 工程 + HMI 应用,让操作工和工程师不用打开 TIA Portal,直接在 HMI 上就能创建、编辑、执行机器人运动程序。底层调用的是 TO_Kinematics 工艺对象,但"程序怎么组织、怎么单步、怎么示教、怎么报警"这一整套框架,SKI 已经替你写好了。

    它支持 TO_Kinematics 工艺对象下的所有运动学类型(直角坐标门架、Delta、SCARA、关节臂、Tripod、圆柱、自定义等),一个 S7-1500T CPU 上还能通过"通道(channel)"概念同时控制多个、不同构型的机器人。


    什么配置才能跑

    SKI 的硬件和软件门槛要先看清楚,它是定位高端的方案:

    • 控制器:SIMATIC S7-1500T 系列,从 CPU 1511T 起,固件 V4.0 及以上,底层用 Motion Control V9.0;具体选哪款 CPU 取决于你挂多少插件、多少通道。

    • 工程软件:TIA Portal STEP 7 V20 Update 4、WinCC Unified V20、Startdrive V20。

    • HMI:WinCC Unified 精智面板或 PC Runtime,画面按 1920×1080 分辨率设计。

    • 驱动:与驱动类型无关,官方验证过 SINAMICS V90、S210、S120,先用一键优化等功能把轴调到跟随误差小、无振荡。

    • 授权(关键):5 轴或 6 轴运动学需要额外购买存储卡和 KinPlus 运行时扩展授权,且只能跑在 S7-1518T/TF-4 PN/DP 或 S7-1507D TF 上;4 轴及以下不需要这个授权。

    官方每个版本提供六件套:库 ZIP、本手册、HMI 手册、入门示例工程 ZIP、入门手册、变更日志。建议直接在示例工程上改,而不是从空项目硬搭。


    核心机制:一张"程序表"顺序解释

    SKI 的心脏是功能块 LSKI_Core,一个通道调用一个实例。它负责程序解释执行、运行模式、倍率(override)、运动使能等核心逻辑,本身不带任何 HMI——不要 HMI 时,直接用它的 external 输入也能从 PLC 侧完整控制。

    程序怎么写?往一张程序表(program table)里按顺序填命令,解释器按命令号升序逐条执行,直到遇到程序结束。表里还分多个"程序槽(program slot)"做视觉分区,槽之间用跳转、循环、子程序调用串联,标签命令作为跳转目标。

    理解这套框架,有六个概念必须先建立:

    • 初始化序列与停止序列:合法程序必须以 Start initialization 开头、以 Initialization end 结束初始化段(可以留空但命令必须存在);停止序列以 Stop program routine 开头,在停止、程序跑完或出错时都会执行,用于受控停车。编程插件的"添加启动序列"功能会自动生成这套骨架。

    • 三种停止要分清:普通 Stop 会执行停止序列;Fast stop(快停)立即用内部序列停所有轴、不执行停止序列;Cycle stop(循环停)像一个条件跳转,当前生产节拍走完后跳到指定位置。

    • 五种运行模式:完全运行、自动、手动、试运行(Test run,需按住使能)、不运行。HMI 上不能选"完全运行",那个模式是用来绕过整套模式机制的。

    • 两种程序执行模式:自动模式按配置的转换条件连续跑;单步模式每来一个 externalNextStep 上升沿才走一条命令。注意:单步时平滑(blending)失效,路径会变,可能发生碰撞,只能在确认工作区安全时用。

    • 三种命令转换条件:命令做完再继续 / 下一 PLC 周期继续 / 同周期立即继续。想让多条运动指令进队列做平滑过渡,必须把转换设成"下一周期";同周期立即继续的命令每个序列每周期最多 10 条。

    • 解释指针与运动指针:运动命令会被放进独立的运动队列提前预备,所以"正在解释的命令"和"正在运动的命令"可能不是同一条,编程插件用黑色箭头(解释)和绿色箭头(运动)分别标出,调试时看这两个指针就能判断卡在哪。

    此外还支持并行序列:主序列之外可以启动多个并行序列同时处理任务,每条并行序列从一个标签处启动;序列数越多每周期扫描开销越大,数量由 PLC 常量限定。程序在执行前和每次修改后都会自动做程序检查,命令非法时会报出具体槽号、命令号和原因。

    多机器人:通道(Channel)概念

    一台 CPU 控制多个机器人,靠通道实现:把常量 LSKI_NO_OF_CHANNELS 从 0 增加到你要的数量,为每个通道用独立实例再调一遍 Core 和各插件。HMI 侧通过 LSKI_ChannelNavigation_ActiveChannel 切换当前显示的通道,因为 HMI 变量做了复用(multiplexing),不需要为新增通道额外建 HMI 变量或画面。不同通道还可以挂不同的插件组合。

    模块化:13 个插件按需挂载

    SKI 采用 Core + 插件结构,只有 Core 是必装的。用不到的插件可以连同程序块、PLC 变量和数据类型一起删掉,给小 CPU 省代码工作存储器,也更好维护。插件分"HMI 类"和"工艺类",很多工艺插件的 HMI 部分是可选的。

    插件

    作用

    Core(必装)

    程序解释执行、启停/中断/继续/循环停/快停、单步与自动、手动倍率、命令监控、错误缓冲与确认

    HMI Core

    只要用任意一个 HMI 插件就必装,管状态栏和导航(程序控制、倍率、消息、运行模式)

    Programming

    HMI 上的程序编辑器,含程序编辑、路径编辑、点表、信号编辑器

    Teach

    HMI 上对机器人做示教

    Commissioning

    单轴/机器人手动控制与配置:使能、回零、点动、动力学与限位、区域/坐标系/工具标定

    Diagnostics

    SKI 和所有插件的诊断与确认

    OMAC

    对接 OMAC 状态管理器(可配 SIMATIC OMAC PackML 2022)

    GCode

    在程序中执行 G 代码(基于 S7-1500T Kinematics Language 库)

    Palletizing

    在程序中调用自动生成的码垛垛型(基于 Palletize Pattern Generator 库),HMI 可看产品数据库

    ProductRegister

    在程序中使用、操作产品数据库

    SinaInfeed

    用 SKI 控制 SINAMICS 整流/馈电单元(Infeed),支持单/多通道

    GenericExternalDevice

    把通用外部设备纳入 SKI 的错误管理

    AxisCoupling

    把外部工艺耦合到轴的使能序列中

    AxisSafeBrakeTest

    在程序中执行轴的安全制动测试指令

    插件的资源占用差异很大,规划 CPU 选型时要心里有数(代码工作存储器):Core 约 384 kB、Core HMI 约 224 kB、GCode 约 234 kB、ProductRegister 约 238 kB、Programming 约 146 kB、Palletizing 约 96 kB;而 OMAC、轴耦合、安全制动测试、通用外部设备这些都只有 1~2 kB。码垛插件的数据工作存储器占用较大(约 863 kB)。

    重点说三个和屯蒙业务贴近的插件

    OMAC 插件——PackML 用户直接对接。 它以模板形式提供,把 SKI 接到 OMAC 单元模式状态管理器(比如 SIMATIC OMAC PackML 2022 库),实现 production / manual / maintenance 三种模式和各 OMAC 状态,并支持扩展自定义模式。映射关系是:PRODUCTION → 自动模式,MANUAL → 手动模式(仅 EXECUTE 状态),MAINTENANCE → 试运行模式(仅 EXECUTE 状态)。插件一旦启用,运行模式就由 OMAC 状态接管,HMI 和 external 输入都不能再改。做 PackML 整线的团队,这等于机器人子站的状态机不用自己对接了。

    GCode 插件——直接跑 G 代码。 基于 S7-1500T Kinematics Language 库,可以在机器人程序里执行整条 G 代码路径,V4.1 还配套了 GCode HMI 插件和自定义网页入口,适合从 CAM 导出轨迹的涂胶、切割类工艺。

    Palletizing + ProductRegister——码垛和产品数据。 Palletizing 基于 S7-1500 Palletize Pattern Generator 自动生成垛型,在程序里直接调用;ProductRegister 维护产品数据库,两者配合做码垛工作站时能省掉大量自己排层、排点的工作。


    程序怎么写:HMI 示教,或者在 PLC 里用指令 FC


    两种编程方式,底层等价。

    • HMI 方式:用 Programming 插件,在触摸屏上编辑程序、路径、点表和信号,自动做命令校验;Teach 插件负责现场把 TCP 摇到位置采点。

    • PLC 方式:在 TIA 里调用一批 LSKI_Cmd* 指令 FC 拼程序,适合上位机生成、配方下发等场景。因为绕过了 HMI 的自动检查,官方要求配合 LSKI_CleanProgram(清表)和 LSKI_VerifyProgram(校验)两个辅助功能使用,推荐顺序是:清表 → 写程序 → 校验。

    运动相关的核心指令覆盖很全,几个有代表性的:

    指令

    用途

    LSKI_CmdMoveLinearAbs / Rel

    直线运动到绝对 / 相对位置(TCP 走直线)

    LSKI_CmdMoveCircBorder / Center / Radius

    圆弧运动:过辅助点 / 圆心 / 半径三种定义方式

    LSKI_CmdMoveDirectAbs / Rel

    同步点对点(sPTP)到绝对 / 相对位置

    LSKI_CmdMovePath / MoveGCode

    执行整条路径 / 整条 G 代码

    LSKI_CmdMovePickAndPlace

    抓放指令(需先用 SetPickPlaceVector 设抓放向量)

    LSKI_CmdTrackConveyor / DesyncConveyor

    启动 / 退出输送带跟踪

    LSKI_CmdGroupStop / Interrupt / Continue / Reset

    机器人群组的停止 / 暂停 / 继续 / 复位

    LSKI_CmdSetZoneStatus / DefineWorkspaceZone

    激活区域、定义工作/信号/禁止区域

    LSKI_CmdChangeTool / DefineTool

    切换 / 定义工具

    除运动指令外,还有完整的解释器类指令:无条件/条件跳转、按输入/输出/变量条件跳转、子程序循环、等待输入/输出/条件/变量/定时、置位输出、变量运算(支持常数项、一次项、二次项的组合形式,可用变量的平方参与计算)、并行序列启停等。三条命令每个程序都必须有:LSKI_CmdInitStart、LSKI_CmdInitDone、LSKI_CmdStopProgRoutine。

    指令参数还支持变量替换(variableSubstitution):把目标位置、速度等参数链接到变量数组,执行时才解析,配合配方/视觉动态给值很方便(索引 0 保留为"不替换")。

    上手与集成顺序

    按手册第 2、3、4 章,推荐流程:

    1. 在 TIA 里完成硬件组态与通信、IO 地址和硬限位/外部零脉冲标记;

    2. 驱动参数化并用一键优化调好,工艺对象(TO_Kinematics 及其定位/同步轴、速度轴)在 TIA 控制面板里先跑通点动和回零,把跟随误差降到合理范围;

    3. 从全局库导入 Core(PLC 变量 + 数据类型 + Core 程序块),需要 HMI 再导入 Core HMI 和各插件;

    4. 所有 PLC 块要和 LSKI_Core 在同一个 OB 里调用;HMI 块(带 _HMI 后缀)可以放到更慢的循环中断 OB,建议调用周期不低于 25 ms;

    5. 在启动 OB 里只调用一次注册函数:LSKI_RegisterKinematics(会自动注册其连接的轴)、LSKI_RegisterAdditionalAxis、LSKI_RegisterTrackingTO(输送带跟踪的外部编码器);

    6. 配置数量结构常量,在 OB 里调用 Core 并连接 projectData / projectConfiguration / dataExchange 三个必备结构;

    7. 下载、在 HMI 上示教编程、调试。

    几个官方反复强调的坑:

    • 工艺对象一致性:HMI 上改的配置写进了 PLC 装载存储器、不会回写离线 TIA 项目。之后如果不先"从设备上传"工艺对象就直接下载,HMI 改的配置会被覆盖丢失。

    • 改数量结构常量会重新初始化 LSKI_ProjectData,带着重新初始化下载会清掉在线程序数据,改之前先把数据快照存到起始值。

    • SKI 的部分数据存在非保持 DB,若下载时选了"重新初始化数据块",需要重启一次 CPU 恢复数据完整性。

    • 用软件单元(Software Units)时,要先把 LSKI 程序块和数据类型发布(published)才能跨单元调用。

    • 从老版本迁移:V3.1.x 可用数据管理器把 CSV 转成 V4.1 的 JSON;V2.2~V3.0 要先用 V3.1.1 中转;V2.1 及更早不支持直接迁移。

    容量:一台 CPU 能放多大程序

    数量结构由 LSKI_ProjectConfiguration 常量表决定,直接影响保持性存储器占用。手册给的单通道典型配置:

    项目

    CPU 1511T

    CPU 1515T

    CPU 1518T

    保持性存储器总量

    101 kB

    162 kB

    162 kB

    命令总数

    500

    1000

    1000

    输入 / 输出

    各 50

    各 50

    各 50

    条件

    50

    100

    100

    变量

    50

    100

    100

    标签

    100

    100

    100

    点位

    50

    100

    100

    保持存储器占用

    约 46%

    约 33%

    约 3%

    可以看到 1518T 在这个规模下只占 3%,留足了多通道、多插件的余量;1511T 跑单通道中小规模程序够用,但想加 GCode、码垛这些大插件就要认真算账。改相关常量时注意看注释里的联动依赖,依赖库的常量必须取相同值,否则编译报错或行为异常。

    写在最后

    SKI 解决的不是"让轴动起来"——那是 TO_Kinematics 干的活;它解决的是"怎么把机器人程序的工程化框架一次性做对":程序表解释器、自动/手动/维护模式机、单步调试、HMI 示教、报警缓冲、多通道、PackML 对接、G 代码和码垛扩展。

    对比我们前面讲过的 LAxesGrpCtrl(S7-1200 G2 + PTO 的轻量抓放库),两者完全不是一个量级:LAxesGrpCtrl 是几百个点、填路径表就能跑的小工具;SKI 是面向 1500T、多构型机器人、整线集成的重型应用框架。选型逻辑很清楚——小型直角坐标抓放、讲究成本,用 LAxesGrpCtrl;真正的多轴机器人工作站、要示教/HMI/状态机/整线对接,才需要 SKI,而且要把 CPU 档次、KinPlus 授权(5/6 轴)和存储器预算提前算进去。


    资源获得信息,添加微信号:TunMeng1


    屯蒙科技课程推荐

    屯蒙科技专属工控/西门子技术课程上线啦!专业讲师授课,覆盖PLC、WinCC、运动控制等核心内容,助力提升技术能力,详情可咨询社群管理员或关注公众号后续推送。
    开班课程介绍1PLC标准化(PackML)

    PackML框架,起源于西门子官方框架案例,现在已经横推到汇川iFA,Inproshop,Codesys。

    PackML框架开课!从西门子博途到汇川iFA/Inproshop/Codesys,一套框架通吃四大平台

    2西门子OPENNESS

    PLC标准化的高阶课程,实现PLC代码自动生成,组态自动生成

    西门子TIA Portal OPENNESS从"手活"到"代码活"的全套实战课程

    3西门子运动控制

    聚焦西门子1500T,同步,凸轮,追剪,收放卷

    跟着原西门子运动控制工程师,系统学习S7-1500T

    4西门子Wincc Unified

    西门子最新HMI系列

    西门子WinCC Unified精讲课程 系统实战 · 完整覆盖 · 即学即用
    作者:公众号:屯蒙科技